Olemme siirtyneet konenäköön perustuvan infrastruktuurin aikakaudelle. Yli 200 000 projektin, miljardin koulutuskuvan, 250 000 hienosäädetyn mallin ja vuosittain tehtävien 55 miljardin ennusteen pohjalta laadittu Roboflowin {{deeplink:285572:[Vuoden 2026 visuaalisen tekoälyn trendiraportti]:trends}} paljastaa, etteivät menestyneimmät tiimit käsittele konenäköä kertaluonteisena projektina – ne käsittelevät sitä lähes kuin fyysisen maailman CI/CD:tä.
Ne integroivat konenäön osaksi laajempaa operatiivista kokonaisuuttaan ja yhdistävät mallien tulokset suoraan tuotantolinjojen ohjauksiin, varastonhallintajärjestelmiin, kunnossapidon työnkulkuihin ja laatuprosesseihin. Juuri tämä integraatio tuottaa mitattavia tuloksia, kuten seisokkien vähentymisen, tasaisen laadun, pienemmän operatiivisen riskin ja nopeamman reagoinnin tuotantotilan ongelmiin.
Jos etsit johtotähtihanketta, joka tuottaa välittömän ja mitattavan sijoitetun pääoman tuoton ja sopii samalla moderniin, skaalautuvaan tekniseen kokonaisuuteen, näin maailman johtavat valmistustiimit ottavat visuaalista tekoälyä käyttöön laajassa mittakaavassa tänä päivänä.
Miten johtavat toimialat hyödyntävät Roboflowin konenäköön perustuvaa tekoälyä
Valmistavassa teollisuudessa, logistiikassa ja kulutustavarateollisuudessa vahvimman pitkän aikavälin tuoton tuottavat visuaalisen tekoälyn käyttöönotot noudattavat yleensä samaa kaavaa. Mallit suorittavat päättelyn reunalla, jotta järjestelmä voi reagoida nopeasti ja täyttää reaaliaikaiset viivevaatimukset. Tulokset yhdistetään suoraan seuraaviin ohjausjärjestelmiin, jolloin havainnot johtavat toimintaan pelkkien hälytysten sijaan. Tiimit rakentavat myös aktiivisen oppimisen silmukoita, jotka tuovat uutta tuotantodataa takaisin koulutusprosessiin ja mahdollistavat mallin jatkuvan kehittymisen olosuhteiden muuttuessa. Tämä toimintamalli näkyy selvästi USG Corporationin, Almondin ja BNSF Railwaysin kaltaisissa yrityksissä toteutetuissa käyttöönotoissa.
1. Teollinen valmistus: visuaalinen tietojärjestelmä
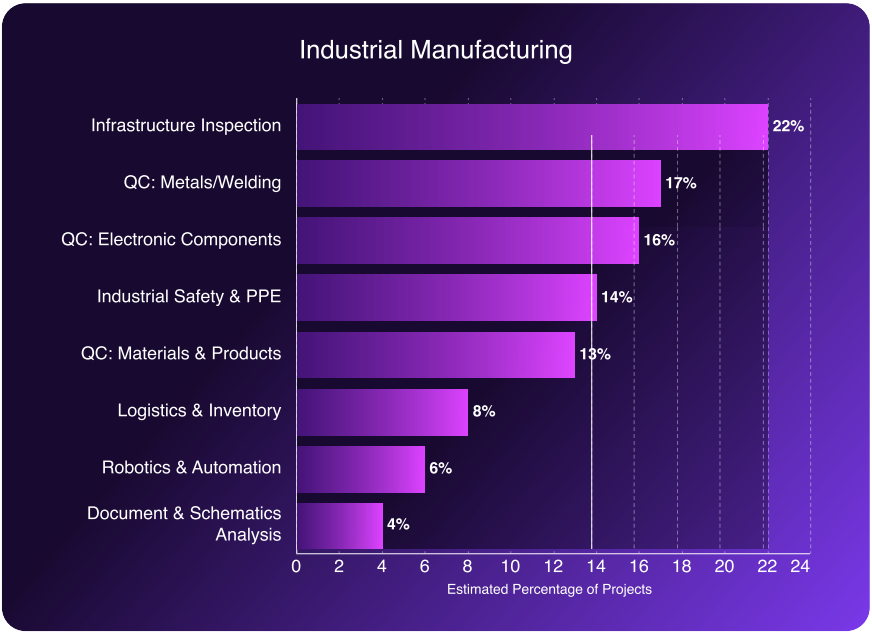
Teollisessa valmistuksessa vikojen havaitseminen ja laaduntarkastus muodostavat noin 68 % valmistavan teollisuuden konenäön käyttöönotoista. Useimmissa toteutuksissa teknisenä tavoitteena ei ole ainoastaan merkitä vikoja ihmisen tarkastettaviksi, vaan myös sulkea havaitsemisen ja reagoinnin välinen ketju. Kun malli havaitsee poikkeaman, järjestelmä käynnistää ennalta määritetyn toiminnon, kuten tuotteen ohjaamisen sivuun, linjan pysäyttämisen tai signaalin lähettämisen PLC:lle.
Visuaalinen järjestelmä, joka tuottaa ainoastaan hälytyksiä laatupäällikön tarkastettaviksi, toimii lähinnä valvontatyökaluna. Visuaalisesta järjestelmästä, joka lähettää signaalin suoraan PLC:lle ja ohjaa tuotteen automaattisesti sivuun, tulee osa operatiivista infrastruktuuria. Nämä kaksi arkkitehtuuria tuottavat hyvin erilaiset sijoitetun pääoman tuoton tulokset, ja ero kasvaa entisestään käyttöönottojen laajentuessa useille tuotantolinjoille.
Strategiset painopisteet:
- Laadunvalvonta (46 %): Tarkastuskriteerien digitaalinen standardointi useissa maailmanlaajuisissa toimipisteissä ja käyttäjäkohtaisen harkinnan aiheuttaman vaihtelun vähentäminen.
- Infrastruktuurin tarkastus (22 %): Laitteiden halkeamien, vuotojen ja mekaanisen kulumisen automaattinen havaitseminen ennen kuin ne johtavat suunnittelemattomiin seisokkeihin, mikä tukee siirtymistä määräaikaishuollosta ennakoivaan kunnossapitoon.
- Turvallisuus ja vaatimustenmukaisuus (14 %): Työpaikan olosuhteiden reaaliaikainen valvonta sen varmistamiseksi, että toimintaohjeita ja turvallisuusstandardeja noudatetaan, esimerkiksi havaitsemalla henkilönsuojainten käyttöä koskevat rikkomukset tai tunnistamalla rajoitetuille alueille saapuvat henkilöt ja käynnistämällä automaattiset hälytykset tai kulunvalvonnan.
Esimerkki: tekoäly vähentää laaduntarkastusten subjektiivisuutta USG:llä
Pohjois-Amerikan suurin kipsilevyvalmistaja USG Corporation tarvitsi yhdenmukaisen laaduntarkastuksen 50 tuotantolaitoksessa. Aiempi prosessi perustui siihen, että yksittäiset työntekijät tekivät tuotantotiloissa subjektiivisia ratkaisuja. Tarkastustulokset vaihtelivat toimipisteiden ja työvuorojen välillä, mikä vaikeutti yhden laatustandardin noudattamisen varmistamista koko organisaatiossa.
USG otti käyttöön yhden versioidun mallin kaikissa 50 toimipisteessä Roboflow Inferencen avulla, jolloin erillisiä putkia ei tarvinnut rakentaa ja ylläpitää jokaista tuotantolaitosta varten. Kun malli havaitsee todennäköisesti tuotantolinjan myöhemmän tukoksen aiheuttavan levyn kohdistusvirheen, se lähettää pienen viiveen signaalin suoraan laitoksen PLC:lle tuotteen automaattista uudelleenohjausta varten. Päätös syntyy koneen nopeudella ilman, että ihmisen tarvitsee tarkastella hälytystä.
Tuloksena on laadunhallintaprosessi, joka soveltaa samaa standardia jokaisessa toimipisteessä ja jokaisessa työvuorossa. Tarkastustulokset eivät enää riipu siitä, kuka työntekijä on työvuorossa. Mallin tulos ohjaa fyysistä toimintoa, mikä erottaa tuotantokäyttöön soveltuvan visuaalisen järjestelmän valvontakojelaudasta.
2. Kulutustavarat: käyttöönoton nopeus ja reunan itsenäisyys
Kulutustavaroiden tuotantolinjat toimivat nopeuksilla, joilla pilvipohjainen päättely ei ole käytännöllinen vaihtoehto. Kun tuotteet liikkuvat yli 100 FPS:n nopeudella, verkkopyyntö etäpalvelimelle ja takaisin aiheuttaa päättelyviiveen, joka tekee reaaliaikaisesta vikojen havaitsemisesta mahdotonta. Kun pilvipalvelun vastaus saapuu, kyseinen tuote on jo kulkenut useiden seuraavien työpisteiden läpi. Reunalla tapahtuva käyttöönotto ei tässä yhteydessä ole optimointi, vaan ehdoton vaatimus.
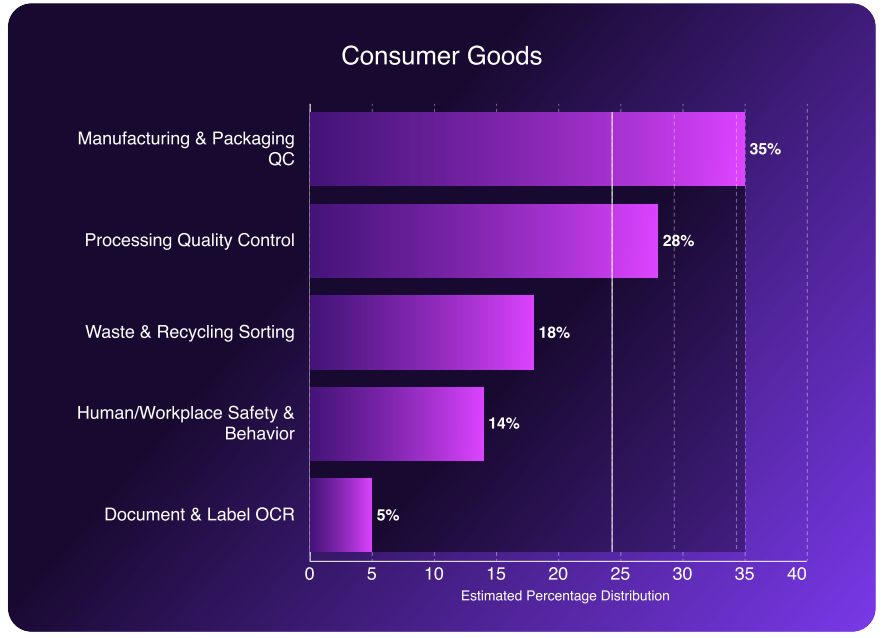
Valmistuksen, pakkaamisen ja prosessoinnin laadunvalvonta muodostavat yhdessä 63 % kulutustavaroiden konenäön käyttöönotoista. Näitä järjestelmiä menestyksekkäästi käyttävät tiimit ottavat mallit käyttöön suoraan reunalaitteissa, pitävät päättelyviiveen alle millisekunnin tasolla ja poistavat riippuvuuden verkon saatavuudesta.
Strategiset painopisteet:
- Pakkausten laadunvalvonta (35 %): Etiketin sijoittelun, painojäljen ja sulkujen eheyden reaaliaikainen tarkistus tuotantolinjan nopeudella ennen tuotteiden pakkaamista ja lähettämistä
- Prosessilaatu (28 %): Tekstiilien, elintarvikkeiden ja muiden jalostettujen tuotteiden automaattinen tarkastus pinta- tai kontaminaatiovirheiden varalta tuotteiden liikkuessa
- Automaattinen lajittelu (18 %): Materiaalien suuritehoinen luokittelu ja erottelu kierrätys- ja jätevirroissa, mikä korvaa manuaaliset lajitteluprosessit, joita ei voida skaalata tuotantomääriin
Esimerkki: Almond
Perinteiset teollisuusrobotit toimivat hyvin kiinteissä ja suurivolyymisissa ympäristöissä, joissa tuotetyyppi ja sijainti ovat yhdenmukaisia. Kun tuotteiden monimuotoisuus kasvaa, kuten suuren tuotevalikoiman poimintatoiminnoissa, perinteisillä roboteilla on vaikeuksia, koska niiltä puuttuu visuaalinen ymmärrys, jota tarvitaan muuttuvien syötteiden käsittelyyn. Almond rakensi näköön perustuvan robottipoimintajärjestelmän, joka on suunniteltu erityisesti käsittelemään tätä vaihtelua.
Siirtyminen RF-DETR-malliin, reaaliaikaiseen reunalaskentaan optimoituun transformer-pohjaiseen kohteentunnistusarkkitehtuuriin, kasvatti Almondin poimintatarkkuuden 67 prosentista 81 prosenttiin. Parannus siirtää järjestelmän rajatapauksesta kaupallisesti kannattavaksi huomattavasti laajemmassa tuotetyyppien joukossa.
Järjestelmä toimii kokonaan paikallisessa ympäristössä Roboflow Inference Serverin avulla. Päätelmät tehdään paikallisesti, joten vasteajat ovat deterministisiä eivätkä ole alttiita verkon vaihtelulle. Laitoksen videodata säilyy paikan päällä, mikä vastaa tietosuvereniteettivaatimuksiin, jotka usein estävät hankinnat yritysten teollisuusympäristöissä.
3. Logistiikka ja robotiikka: MLOps-kehä
Yksi logistiikan ja robotiikan käyttöönottojen yleinen haaste on mallin suorituskyvyn heikkeneminen käyttöönoton jälkeen. Koulutuksen ja validoinnin aikana hyvin toimiva malli kohtaa tuotannossa lopulta uusia olosuhteita, jotka eivät kuuluneet alkuperäiseen koulutusdataan. Tuotepakkaukset voivat esimerkiksi muuttua tai varaston pohjaratkaisuja voidaan päivittää. Jos näitä muutoksia ei sisällytetä takaisin malliin, suorituskyky heikkenee vähitellen, eikä ongelmaa välttämättä havaita ennen kuin se alkaa vaikuttaa toimintaan.
Tämä ei yleensä ole mallin laatuongelma vaan järjestelmäarkkitehtuuriin liittyvä ongelma. Käytännön ratkaisu on suunnitella käyttöönotto siten, että jatkuva uudelleenkoulutus huomioidaan alusta alkaen, sen sijaan että uudelleenkoulutusta pidettäisiin myöhempänä ylläpitotehtävänä. Järjestelmät, jotka edellyttävät muutaman kuukauden välein suurta manuaalista uudelleenkoulutusprojektia, ovat kalliita käyttää ja vaikeita skaalata.
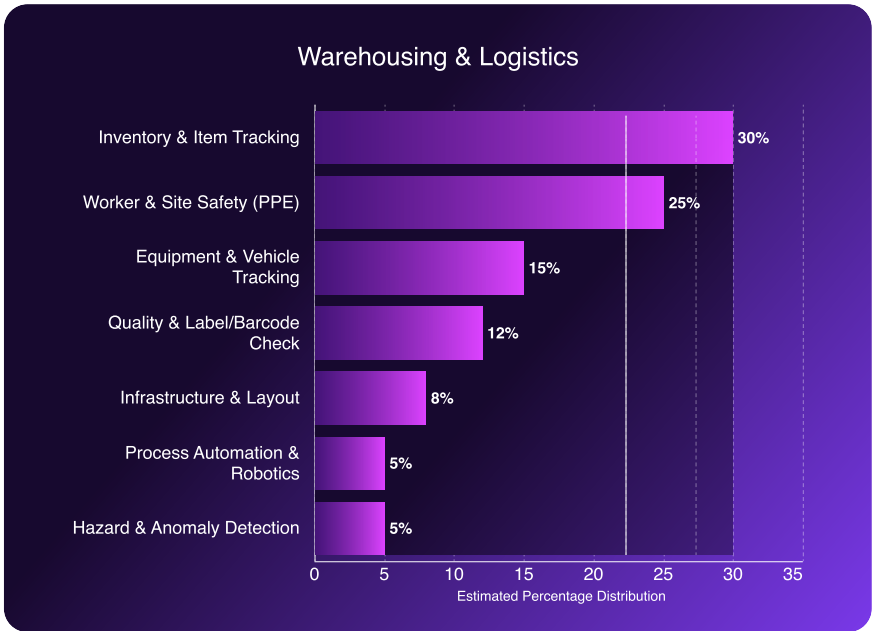
Varastoympäristöissä varaston ja tuotteiden seuranta muodostaa suurimman käyttötapauksen, noin 30 prosenttia, ja sitä seuraa työntekijöiden turvallisuuden ja henkilönsuojainten valvonta noin 25 prosentin osuudella. Monet näistä järjestelmistä toimivat olemassa olevan kattoon asennetun kamerainfrastruktuurin varassa, joten lisälaitteistoinvestoinnit ovat suhteellisen pieniä. Tärkein operatiivinen haaste on mallin tarkkuuden ylläpitäminen varastoympäristön muuttuessa vähitellen ajan mittaan.
Strategiset painopisteet:
- Autonominen varaston seuranta (30 %): Jatkuva SKU-tason laskenta olemassa olevilla kattoon asennetuilla kameroilla, mikä korvaa määräajoin tehtävät manuaaliset inventaariot reaaliaikaisella näkyvyydellä varastotilanteeseen.
- Kaaviomuotoinen tarkistus (12 %): Fyysisten lavakokoonpanojen ja kokoonpanomääritysten automaattinen vertailu digitaalisiin spesifikaatioihin, mikä auttaa havaitsemaan poikkeamat ennen tuotteiden lähtöä laitoksesta.
Esimerkki: BNSF Railway
Berkshire Hathawayn tytäryhtiö BNSF liikennöi yhtä Pohjois-Amerikan suurimmista tavarajunaverkostoista. Noin 32 500 mailin laajuisen verkoston hallinta tekee laajamittaisista manuaalisista tarkastuksista erittäin vaikeita. Yritys käyttää Roboflowlla rakennettua konenäköä varaston seurantaan intermodaaliterminaaleissa ja junapyörien tarkastamiseen tärkeissä kohdissa eri puolilla rautatieverkostoa.
Kuten BNSF:n teknologiajohtaja Asim Ghanchi selittää, ”Myönteisten tulosten saavuttaminen tekoälyn avulla laboratorioympäristössä on helppoa, mutta todellinen haaste syntyy, kun ratkaisua skaalataan meidän kaltaisemme verkoston laajuiseksi häiritsemättä päivittäistä toimintaa.”
Näiden järjestelmien rakentamiseen ja käyttöönottoon Roboflow tarjoaa esimerkiksi aineiston merkitsemisen ja aineistojen optimoinnin, isännöidyn mallikoulutuksen sekä reunalaskennan tekoälypäätelmät, joiden ansiosta mallit voivat toimia lähellä tarkastusten suorituspaikkaa. Aineistojen parantamiseen ajan mittaan käytetään myös ihminen osana prosessia -työnkulkuja. Kun malli kohtaa uuden poikkeustapauksen tai tuottaa matalan luottamuksen tunnistuksen, järjestelmä voi automaattisesti poimia kyseisen datan ja lähettää sen ihmisen tarkistettavaksi. Kun nämä esimerkit on merkitty, ne voidaan lisätä takaisin koulutusaineistoon, mikä auttaa mallia sopeutumaan todellisten olosuhteiden muuttuessa.
Konenäköjärjestelmien käyttöönotto näissä ympäristöissä edellyttää malleja, jotka pystyvät toimimaan luotettavasti eri sijainneissa ja muuttuvissa olosuhteissa. Valaistus vaihtelee alueiden ja vuodenaikojen mukaan, kameralaitteistot voivat poiketa toisistaan eri toimipaikoissa, ja sääolosuhteet voivat vaihdella äärimmäisestä kuumuudesta pakkasasteisiin. Todellinen haaste ei ole vain testauksessa toimivan mallin rakentaminen, vaan sellaisen järjestelmän käyttöönotto, joka toimii edelleen johdonmukaisesti suuressa ja monimutkaisessa operatiivisessa verkostossa.
Automatisoimalla esimerkiksi kaluston tarkastuksia ja ratapihojen varastoinnin valvontaa konenäkö auttaa yritystä parantamaan toimintojen näkyvyyttä ja havaitsemaan mahdolliset ongelmat aiemmin koko sen rautatieinfrastruktuurissa.
Konenäkö kilpailuetuna tekoälyssä
Vuonna 2026 kilpailuetu ei enää muodostu yksinkertaisesti siitä, käyttävätkö yritykset tekoälyä vai eivät. Merkityksellisempi ero on niiden organisaatioiden välillä, jotka toteuttavat pienen, erillisen tekoälyprojektin, ja niiden, jotka rakentavat täysin toimivan ja luotettavan konenäön osaksi operatiivisia järjestelmiään.
Pitkällä aikavälillä parhaat tulokset tuottavat käyttöönotot rakennetaan kokonaisiksi järjestelmiksi eikä itsenäisiksi malleiksi. Päättely suoritetaan reunalla, jotta päätöksiä voidaan tehdä reaaliaikaisesti. Ihminen osana prosessia -työnkulut auttavat tiimejä tarkistamaan epävarmat tapaukset ja lisäämään uutta dataa takaisin koulutusaineistoon. Integrointi seuraavan vaiheen järjestelmiin varmistaa, että havainnot käynnistävät toimia, kuten hälytyksiä, prosessien mukautuksia tai ohjaussignaaleja.
Tavoitteena on luoda konenäköjärjestelmä, joka toimii jatkuvasti muuttuvissa todellisen maailman olosuhteissa. Valaistus vaihtelee, tuotteet kehittyvät, kamerakalusto vaihtelee sijainnin mukaan, ja tuotantoympäristöt pysyvät harvoin muuttumattomina. Tuotantokäyttöön otetun järjestelmän on pystyttävä käsittelemään nämä muutokset ja laajentumaan eri toimipaikkoihin ilman jatkuvaa manuaalista ylläpitoa.
Siksi Roboflow'sta on tullut alan standardi. Otatpa RF-DETR:n käyttöön verkon reunalla havaitaksesi viat yli 100 FPS:n nopeudella tai koordinoitpa aktiivisen oppimisen kehää 30 000 mailin pituisella rautatieverkolla, Roboflow'n konenäköön perustuva tekoälyalusta on perusta, joka mahdollistaa tämän jo yli puolelle Fortune 100 -yrityksistä.
Fyysinen maailma on valmis digitalisoitavaksi. Rakenna tulevaisuus {{deeplink:285572:[Roboflow]}}-palvelun avulla.