

Kuvittele tämä: tuotantolinjan kolmella havaitaan vika. Ennen kuin se saavuttaa seuraavan työpisteen, hälytys laukeaa, operaattorille ilmoitetaan asiasta ja havainto kirjataan aikaleiman, luottamuspisteen ja kameran tunnisteen kanssa. Kenenkään ei tarvinnut valvoa tilannetta. Järjestelmä havaitsi sen.
Tältä tuotantotilan näköön perustuva tekoäly näyttää, kun se todella toimii. Kyse ei ole vain taustalla päättelystä vastaavasta mallista, vaan reaaliaikaisesta operatiivisesta kerroksesta, joka muuntaa kameroidesi näkemän tiedon päätöksiksi, hälytyksiksi ja dataksi, jonka perusteella tiimisi voi toimia.
Useimmat tiimit keskittyvät mallin rakentamiseen. Vaikeampi ongelma, joka ratkaisee, tuottaako järjestelmä todellista arvoa, on sen ympärille rakennettavan infrastruktuurin luominen: oikea datastrategia, oikea käyttöönottoarkkitehtuuri ja oikea palautesilmukka. Juuri ne muuttavat toimivan prototyypin järjestelmäksi, johon tuotantotilasi voi luottaa.
Tämä on suunnitelma siihen, miten pääset tavoitteeseen Roboflow'n avulla.
Näköön perustuvan tekoälyn käyttöönotto Roboflow'n avulla
Kun käyttötapauksesi on määritelty, seuraava vaihe on käyttöönotto. Tässä vaiheessa toimiva malli muutetaan järjestelmäksi, joka toimii luotettavasti todellisissa olosuhteissa. Roboflow'n visuaalisen tekoälyn alusta tarjoaa jäsennellyn tavan siirtyä prototyypistä tuotantoon ja kattaa määritykset, datan sekä jatkuvan kehittämisen.
1. Anturin fysiikka
Kamerasi on rajapinta todelliseen maailmaan. Kaiken sen jälkeen tulevan – mallisi, havaintosi ja mittauksesi – luotettavuus riippuu siitä, mitä linssin läpi tulee. Todellisessa tehdasympäristössä kaksi asiaa rikkoo järjestelmäsi huomaamatta, ellet ota niitä alusta alkaen huomioon: linssin vääristymä ja epätasainen valaistus.
- Linssivääristymän sudenkuoppa: Laajakulmalinssit ovat suosittuja tuotantotiloissa, koska ne tallentavat suuremman osan näkymästä. Haittapuolena on kalansilmävääristymä: suorat linjat kaartuvat, ruudukot eivät kohdistu ja koordinaatistosi alkaa siirtyä. Laboratoriossa tämä on helppo jättää huomiotta. Tuotannossa se muuttaa luotettavan mallin epäluotettavaksi.
- Tuotantoratkaisu (sisäinen vs. ulkoinen): Roboflow Workflowsin avulla voit rakentaa vääristymän korjauksen suoraan päättelyputkeesi. Kameran kalibrointilohko poistaa kuvasta vääristymät ennen kuin kuva saavuttaa mallisi. Perspektiivinkorjauslohko muuntaa sitten vinon kameranäkymän normalisoiduksi ylhäältä kuvatuksi näkymäksi ja välittää korjatut koordinaatit kaikkiin myöhempiin mittausvaiheisiin.
- Valaistus muuttujana: Tehtaan valaistus muuttuu päivän aikana: vuoronvaihdokset, ikkunoista tuleva auringonvalo ja varjot, joita aamulla ei ollut. Roboflow käsittelee tämän molemmissa vaiheissa: Automaattinen kontrastin säätö normalisoi valaistuksen harjoituskuvissa, ja Workflowsin kontrastintasauslohko korjaa tilanteen päättelyhetkellä, myös epätasaisissa näkymissä, joissa jotkin kuvan osat ovat muita tummempia.
Puhtaan ja yhdenmukaisen syötteen saaminen on perusta, mutta ensimmäisenä päivänä toimiva malli tarvitsee silti keinon säilyttää tarkkuutensa, kun todelliset olosuhteet alkavat poiketa sen harjoitusaineistosta.
2. Vakioi fyysinen kokoonpano
Näköjärjestelmän skaalaaminen useille tuotantolinjoille ei ole pelkästään ohjelmisto-ongelma. Jos kamera on ensimmäisellä linjalla asennettu 90 senttimetrin korkeudelle pöydästä 45 asteen kulmaan, täsmälleen sama kokoonpano on dokumentoitava ja toistettava kaikilla muilla linjoilla. Pienet fyysiset vaihtelut, jotka on helppo kompensoida laboratoriossa, muuttuvat tuotannossa todellisiksi virhelähteiksi, ja ne näkyvät selittämättöminä luottamuksen laskuina Roboflow'n valvontakoontinäytössä ennen kuin ehdit selvittää niiden fyysistä syytä.
- Vakioi kiinnikkeet ja kulmat: Käytä jäykkää, teollisuuslaatuista laitteistoa ja määritä kiinteä kiinnityskulma sekä -korkeus. Pienikin muutos kameran sijainnissa voi rikkoa Roboflow Workflow'ssa määrittämäsi perspektiivimuunnoksen, jolloin ensimmäisellä linjalla toiminut koordinaattien normalisointi syöttää mallille toisella linjalla hieman erilaisen näkymän.
- Vakioi etäisyys, näkökenttä ja tausta: Pidä kameran ja kohteen välinen etäisyys sekä näkyvä alue yhdenmukaisina eri kokoonpanoissa. Jos näkymä muuttuu liikaa linjalta toiselle, mallisi näkee käytännössä syötteitä, joilla sitä ei koskaan harjoitettu, ja {{deeplink:285572:[Roboflow'n mallinvalvonta]:model_monitoring}} heijastaa tämän keskimääräisen luottamuksen laskuna laitetta kohden.
- Vakioi valaistus: Pidä valaistuksen suunta, voimakkuus ja sijoittelu mahdollisimman yhdenmukaisina. Roboflow'n kontrastintasauslohko pystyy käsittelemään asteittaista valaistuksen vaihtelua päättelyhetkellä, mutta se toimii parhaiten, kun fyysinen lähtötilanne on jo hallinnassa. Mitä vakaampi valaistus on, sitä vähemmän korjaustyötä putken täytyy tehdä.
- Vakioi eri toimipaikat Device Managerin avulla: Kun fyysinen kokoonpanosi on dokumentoitu, {{deeplink:285572:[Roboflow'n Device Manager]:device_manager}} mahdollistaa saman Workflown käyttöönoton kaikissa laitteistosi reunalaitteissa yhdestä koontinäytöstä ilman manuaalisia päivityksiä toimipaikka kerrallaan. Mukautettujen metatietojen avulla voit myös merkitä jokaisen päättelyn sijaintitunnisteella, kuten`warehouse_a` tai`line_3`, joten jos jonkin toimipaikan suorituskyky alkaa heikentyä, voit eristää sen välittömästi mallinvalvonnassa sen sijaan, että selvittäisit koko laitekannan ongelmaa.
Dokumentoitu ja toistettava fyysinen kokoonpano vähentää muuttujia, joita mallisi joutuu käsittelemään, mutta se ei poista niitä. Olosuhteet muuttuvat ajan mittaan, ja järjestelmäsi on rakennettava havaitsemaan tämä.
3. Älykäs datastrategia
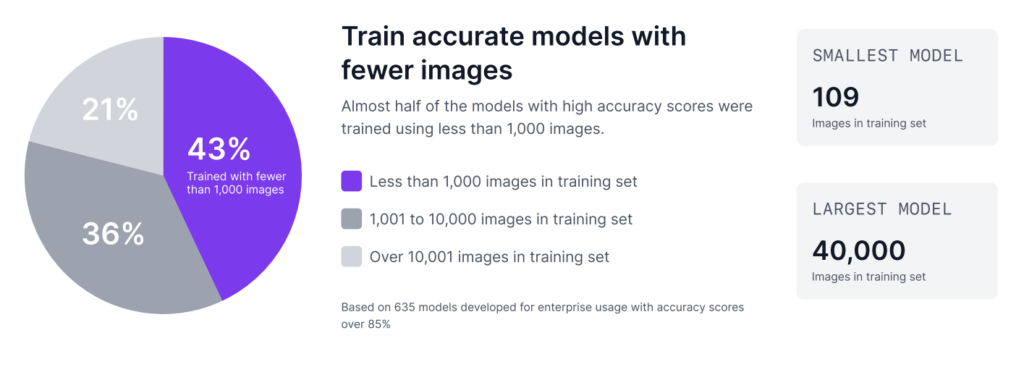
Kuten Roboflow’n Visual AI -trendit -raportti osoittaa, mukautettu visuaalinen tekoäly vaatii usein vähemmän dataa kuin monet tiimit odottavat. 43 % yritysten malleista, jotka saavuttivat parhaat tarkkuustulokset, koulutettiin alle 1 000 kuvalla. Lisäksi monet menestyksekkäät yritystason mallit rakennetaan vain muutaman sadan kuvan avulla.
Vaihe 1: Rakenna toimivuuden osoittava konsepti 50 kuvan avulla
Voit rakentaa alustavan toimivuuden osoittavan konseptin noin 50 kuvan avulla Roboflow’ta käyttäen. Sitä tulisi kuitenkin pitää ainoastaan toteutettavuuden tarkistuksena, ei tuotantovalmiina mallina. Tässä vaiheessa tavoitteena on yksinkertaisesti osoittaa, että konenäkö voi ratkaista ongelman ja että käyttötapausta kannattaa kehittää eteenpäin.
Näin se tehdään Roboflow’ssa:
- Lataa ja merkitse 50 kuvaasi Roboflow-projektissasi
- Siirry sivupalkissa kohtaan Versiot ja napsauta Luo uusi versio
- Määritä opetus-, validointi- ja testijako sekä esikäsittelyvaiheet. Pidä tässä vaiheessa augmentoinnit poissa käytöstä, jotta saat selkeän kuvan siitä, miten datasi toimii sellaisenaan
- Napsauta Luo, valitse sitten Mukautettu koulutus, valitse mallin arkkitehtuuri ja aloita koulutus
Tässä vaiheessa saamasi malli ei ole se, jonka otat käyttöön. Se on osoitus toimivuudesta. Jos se pystyy havaitsemaan kohteesi edes jossain määrin 50 kuvan avulla, käyttötapausta kannattaa laajentaa.
Vaihe 2: Laajenna aineisto noin 500 kuvaan tuotantovalidointia varten
Kun arvo on osoitettu, seuraava vaihe on laajentaa aineisto noin 500 kuvaan. Syy on yksinkertainen. Tuotantoympäristössä tarvitset riittävän suuren testijoukon tarkistaaksesi, onko malli tarpeeksi vakaa todellista käyttöä varten. Jos noin 10 % datasta pidetään testikäytössä, 500 kuvaa antaa noin 50 testikuvaa, mikä tarjoaa paljon vahvemman perustan validoinnille. Vain muutaman kuvan testaaminen ei anna riittävää varmuutta siitä, miten malli toimii tuotantoympäristössä.
Roboflow’n vaiheet ovat samat, mutta määrittämäsi asetukset muuttuvat:
- Lataa ja merkitse laajennettu aineistosi samassa Roboflow-projektissa
- Siirry kohtaan Versiot → Luo uusi versio
- Määritä tällä kertaa tarkoituksellinen opetus-, validointi- ja testijako, suunnilleen 70/20/10, jotta saat noin 50 testikuvaa asianmukaista validointia varten
- Nyt augmentointeja kannattaa harkita: lisää vain sellaisia, jotka vastaavat tuotantoympäristösi todellisia olosuhteita, älä mitään ylimääräistä
- Napsauta Luo ja käynnistä koulutus valitsemalla sitten Mukautettu koulutus
Aineisto, jolla koulutat mallin, on lähtökohta, ei yläraja. Mallisi tarkimmiksi tekevät kuvat ovat niitä, joita se ei ole vielä nähnyt, ja niitä tallennetaan jo tehtaasi tuotantotiloissa.
4. Augmentointi simuloi ympäristöä
Yleinen virhe mallin kehityksessä on liian monien augmentointien käyttäminen ilman selkeää syytä. Useiden vaihtoehtojen käyttöönotto on helppoa, ja niiden voi olettaa tekevän mallista vankemman, mutta tämä lisää usein tarpeetonta kohinaa ja heikentää suorituskykyä.
Jokaisen augmentoinnin tulisi edustaa jotakin todellista ympäristössäsi esiintyvää olosuhdetta. Jos se ei vastaa tuotantotiloissa todella esiintyvää vaihtelua, se voi hämmentää mallia sen sijaan, että parantaisi sitä. Tavoitteena ei ole tehdä aineistosta monimutkaisempaa vaan realistisempaa.
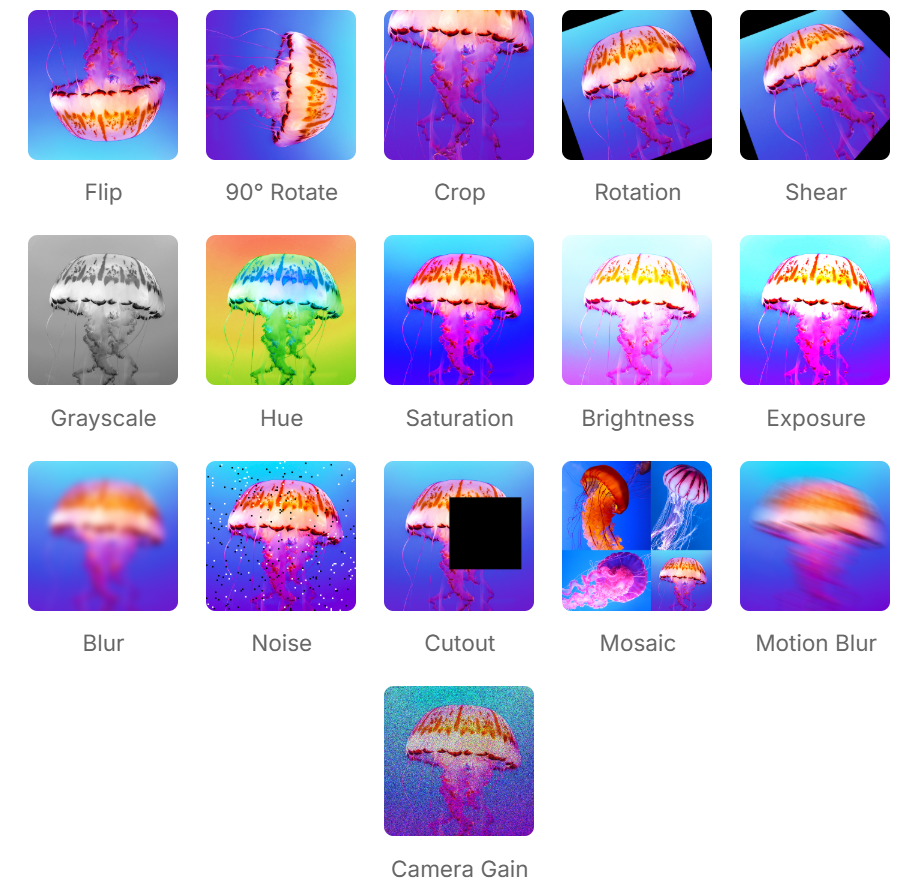
Augmentointien lisääminen Roboflow’ssa tapahtuu samassa version luontiprosessissa kuin edellisessä vaiheessa, heti esikäsittelyn alapuolella uutta versiota luotaessa. Alla on eritelty, milloin kukin augmentointi kannattaa sisällyttää ja milloin ei.
- Kierto: Jos tuotteet voivat esiintyä kuljettimella eri asennoissa, esimerkiksi 90 astetta kääntyneinä, kierto kannattaa sisällyttää. Jos tuote esiintyy aina samassa asennossa, käännettyjen kuvien lisääminen voi tuoda mukaan epärealistisia tilanteita ja heikentää tarkkuutta.
- Kirkkaus & valotus: Valaistusolosuhteet muuttuvat usein päivän aikana. Esimerkiksi tehtaan ikkunoista tuleva auringonvalo tai keinovalaistuksen vaihtelu voi vaikuttaa siihen, miltä kohteet näyttävät. Näiden muutosten simulointi auttaa mallia toimimaan tasaisemmin erilaisissa valaistusolosuhteissa.
- Sumennus: Jos kamera tai kohde saattaa liikkua hieman, tarkennus vaihdella tai esiintyä tärinää käytön aikana, pieni määrä sumennusaugmentointia voi auttaa. Jos kamera on kuitenkin kiinteä ja kuva aina terävä, sumennuksen lisääminen voi vain heikentää mallin laatua.
- Kohina tai kameran vahvistus: Jos tuotantokamera tuottaa joskus rakeisia kuvia heikon valaistuksen tai kennon rajoitusten vuoksi, kohinan tai kameran vahvistuksen lisääminen voi tehdä mallista vikasietoisemman. Jos todelliset kuvat ovat jo valmiiksi selkeitä, tätä tulisi välttää.
- Rajaus tai peitto: Näistä voi olla hyötyä, kun kohteet saattavat olla osittain peittyneitä, rajautua kuvan reunasta tai eivät aina näy kokonaan. Jos jokaisessa tuotantokuvassa odotetaan kohteen näkyvän kokonaan, nämä augmentoinnit eivät välttämättä vastaa todellisuutta.
- Vääntö tai perspektiivin vaihtelu: Näistä on hyötyä vain, kun kameran näkymä tai kohteen asento muuttuu hieman todellisessa käytössä. Jos fyysinen kokoonpano on vakioitu ja kameran kulma kiinteä, nämä augmentoinnit ovat yleensä tarpeettomia.
- Peilaus: Tätä tulisi käyttää vain, jos tuote voi realistisesti esiintyä peilikuvana vastakkaiseen suuntaan. Jos vasemman ja oikean puolen suuntauksella on merkitystä, peilaus voi luoda virheellisiä esimerkkejä ja sekoittaa mallin.
Augmentoinnit auttavat mallia ennakoimaan vaihtelua, mutta ne perustuvat siihen, mitä odotat. Aktiivinen oppiminen auttaa käsittelemään sitä, mitä et osannut odottaa.
5. Aktiivisen oppimisen infrastruktuuri
Reaaliaikaisissa tuotantoympäristöissä malli ei pysy ikuisesti tarkkana. Heti kun linjalle tulee uusi SKU, linssi likaantuu tai valaistus muuttuu, malliin voi alkaa vaikuttaa datan ajautuminen. Siksi järjestelmää ei pitäisi pitää käyttöönoton jälkeen staattisena. Se tulisi suunnitella kehittymään ajan myötä. Roboflow tukee tätä auttamalla tiimejä käyttämään tuotantodataa mallin jatkuvaan vahvistamiseen.
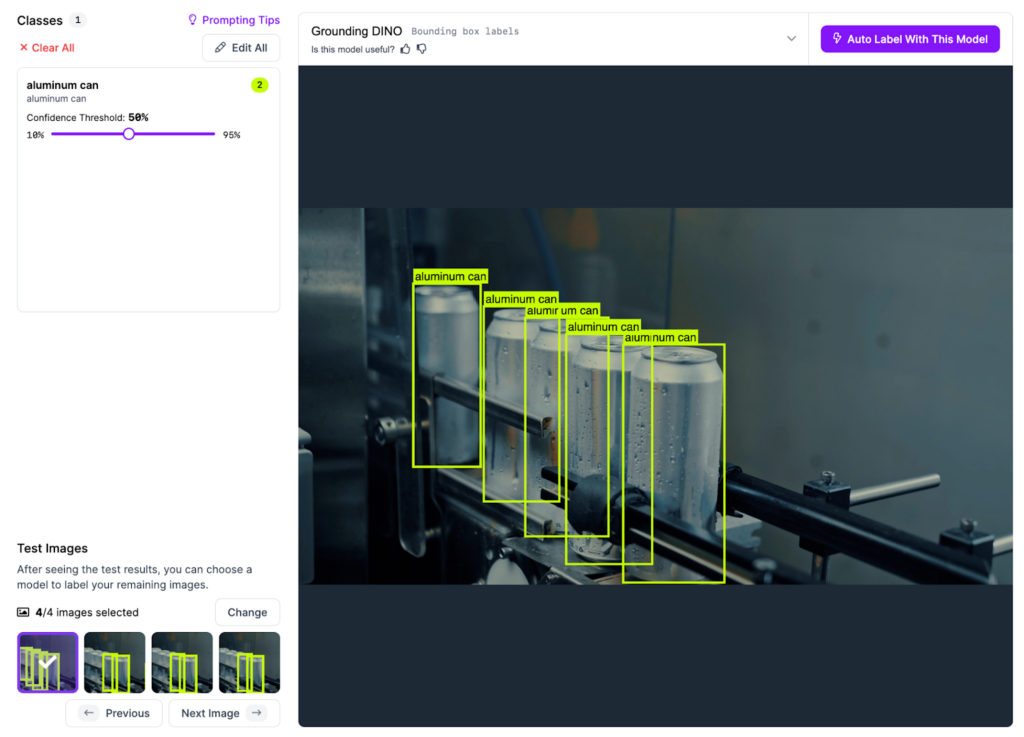
- Aktiivisen oppimisen silmukka: Älä lopeta päättelyn suorittamiseen, vaan seuraa tuloksia. Aseta Roboflow Workflowsissa suodatin merkitsemään automaattisesti vähäisen varmuuden tunnistukset. Hyvä lähtökohta on 50 prosentin varmuus. Kaikki mallin tämän raja-arvon alapuolelle palauttamat tulokset kannattaa merkitä tarkistettaviksi. Kun mallisi kehittyy ja perusvarmuus kasvaa, voit nostaa raja-arvon 60 tai 70 prosenttiin. Nämä epävarmat ennusteet osoittavat, missä malli tarvitsee lisää dataa.
- Automaattinen nimeäminen laajassa mittakaavassa: Kun vaikeat kuvat on tunnistettu, ne voidaan palauttaa Roboflow-aineistoon. Käytä automaattisia merkintöjä varten Roboflow’n automaattisen nimeämisen ominaisuutta, perustamallia tai nykyistä parasta malliasi. Ihmistarkistaja voi sen jälkeen tarkistaa merkinnät {{deeplink:285572:[Roboflow-merkintä]:annotate}}-työkalussa hyväksymällä, hylkäämällä tai korjaamalla jokaisen merkinnän alle 10 sekunnissa kuvaa kohden sen sijaan, että hän käyttäisi useita minuutteja rajausruutujen piirtämiseen alusta alkaen.
- Uudelleenkouluta ja validoi ennen käyttöönottoa: Kun merkityt kuvat on nimetty ja lisätty takaisin aineistoon, luo Roboflow’ssa uusi aineistoversio ja käynnistä uusi koulutusajo. Kun malli valmistuu, älä ota sitä heti käyttöön. Tarkista Roboflow’n mallin arvioinnin avulla, paraniko uusi versio todella. Vertaa tarkkuutta, palautusta ja varmuuspisteitä aiempaan versioon samalla testijoukolla. Jos luvut kehittyvät oikeaan suuntaan, ota se käyttöön. Jos eivät, merkityt kuvat saattavat tarvita uuden tarkistuskierroksen ennen uudelleenkoulutusta.
Näin silmukka suljetaan. Et ota käyttöön pelkästään mallia. Otat käyttöön infrastruktuurin, joka voi jatkaa oppimista tehtaan tuotantoympäristöstä ja muuttua ajan myötä luotettavammaksi.
6. Käyttöönoton infrastruktuuri
Aktiivisen oppimisen silmukalla varustettu malli on vain niin hyödyllinen kuin sitä käyttävä infrastruktuuri. Kun järjestelmäsi kehittyy jatkuvasti, seuraava haaste on varmistaa, että se otetaan käyttöön yhdenmukaisesti ja luotettavasti kaikilla sen kattamilla linjoilla ja tuotantopaikoilla.
Oikea Roboflow’n käyttöönottorakenne riippuu tehdasympäristösi erityistilanteesta. Näin voit valita:
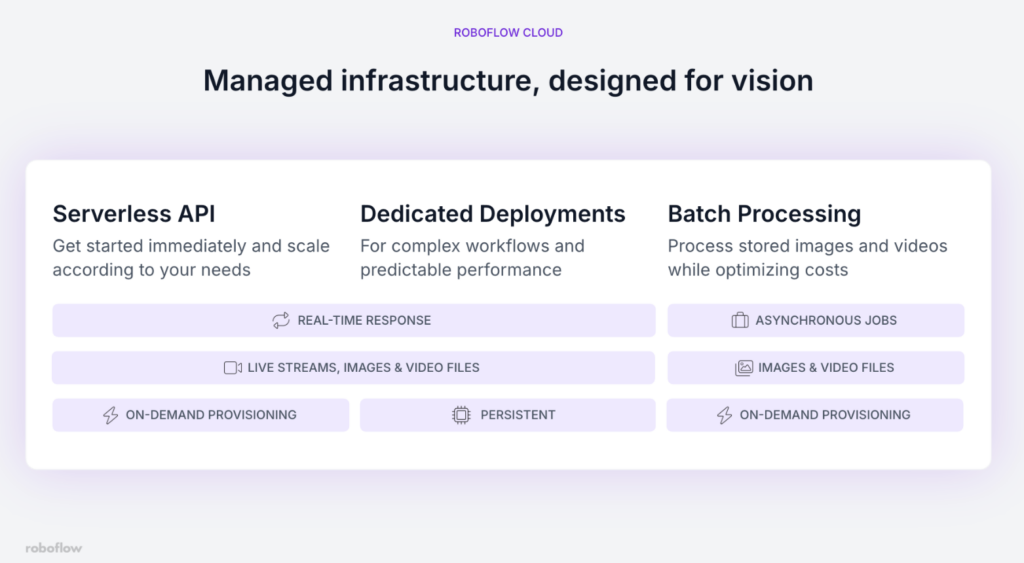
- Jos edelleen validoit tai teet harvakseltaan tarkastuksia: Aloita {{deeplink:285572:[Palvelimettomalla API:lla]:serverless_hosted_api}}. Se ei vaadi infrastruktuurin määrityksiä, skaalautuu automaattisesti ja mahdollistaa käytön aloittamisen muutamassa minuutissa. Haittapuolena on, että se toimii suorittimella, joten viive on suurempi – tällä on vähemmän merkitystä, kun käsittelet kuvia tarpeen mukaan jatkuvan reaaliaikaisen videovirran sijaan.
- Jos käytät tuotannon linjoja, jotka tarvitsevat tasaista ja vähäviiveistä päättelyä: Käytä {{deeplink:285572:[dedikoitua käyttöönottoa]:dedicated_deployments}}. Saat GPU-pohjaisen palvelimen eristetyillä resursseilla, ennakoitavan suorituskyvyn ja tuen raskaammille malleille. Tämä on oikea valinta, kun viivästynyt tunnistus tarkoittaa, että viallinen osa on jo ohittanut tarkastuspisteen.
- Jos laitoksesi internet-yhteys on rajallinen tai epäluotettava: Ota ratkaisu käyttöön laitteessa käyttäen {{deeplink:285572:[Roboflow Inferencea]:inference}} reunalaitteessa, kuten NVIDIA Jetsonissa. Malli toimii paikallisesti, päättely tapahtuu ilman internet-yhteyttä ja tuotantolinjasi pysyy käynnissä, vaikka yhteys katkeaisi.
- Jos sinun on käsiteltävä tallennettuja kuvia tai tehtävä tarkastuksia historiallisesta videomateriaalista: Käytä {{deeplink:285572:[eräkäsittelyä]:}}. Se käsittelee suuria tietomääriä ilman koodaamisesta aiheutuvaa lisätyötä ja on huomattavasti kustannustehokkaampi kuin dedikoidun käyttöönoton käyttäminen tehtäviin, jotka eivät ole reaaliaikaisia.
Kun käyttöönottoarkkitehtuuri on valittu, Roboflow'n Device Managerin avulla voit lähettää työnkulkujen päivityksiä, valvoa laitteiden kuntoa ja hallita koko laitekantaasi yhdestä hallintapaneelista ilman, että jokaiseen laitteeseen tarvitsee koskea erikseen.
Hallitse konenäkötekoälyn käyttöönottoa Roboflow'n avulla
Roboflow on suunniteltu tukemaan käyttöönottoa tarjoamalla työkaluja koko elinkaaren hallintaan kameran tallentamasta ensimmäisestä kuvasta aina reunalaitteella tehtävään lopulliseen päättelyyn.
Olipa käyttötapauksena osien laskeminen kuljetinhihnalla tai monimutkaisempien visuaalisten kuvioiden seuranta, tavoite on sama: muuntaa visuaalinen data toiminnalliseksi logiikaksi, joka tukee todellisia toimintoja.
Fyysistä maailmaa voidaan nyt käsitellä ohjelmoitavana. {{deeplink:285572:[Keskustele Roboflow'n tekoälyasiantuntijan kanssa saadaksesi lisätietoja]:demo_url}}.


