

Föreställ dig detta: ett fel upptäcks på linje tre. Innan det når nästa station utlöses en avisering, operatören meddelas och upptäckten loggas med en tidsstämpel, ett konfidensvärde och ett kamera-ID. Ingen behövde övervaka processen. Systemet upptäckte det.
Det är så vision-AI på fabriksgolvet ser ut när det faktiskt fungerar. Inte bara en modell som kör inferens i bakgrunden, utan ett aktivt operativt lager som omvandlar det kamerorna ser till beslut, aviseringar och data som teamet kan agera på.
De flesta team fokuserar på att bygga modellen. Det svårare problemet, och det som avgör om systemet skapar verkligt värde, är att bygga infrastrukturen runt den: rätt datastrategi, rätt distributionsarkitektur och rätt återkopplingsloop. Det är detta som förvandlar en fungerande prototyp till ett system som fabriksgolvet kan lita på.
Det här är ritningen för att nå dit med Roboflow.
Så distribuerar du vision-AI med Roboflow
När användningsområdet är definierat är nästa steg distribution. Det är här en fungerande modell omvandlas till ett system som körs tillförlitligt under verkliga förhållanden. Roboflows plattform för visuell AI erbjuder ett strukturerat arbetssätt för att gå från prototyp till produktion och täcker konfiguration, data och kontinuerliga förbättringar.
1. Sensorns fysik
Din kamera är API:et mot verkligheten. Allt nedströms, din modell, dina detektioner och dina mätningar, är bara så tillförlitligt som det som kommer genom objektivet. I en verklig fabriksmiljö finns det två saker som i det tysta kan få systemet att sluta fungera om du inte tar hänsyn till dem från början: objektivdistorsion och ojämn belysning.
- Fällan med objektivdistorsion: Vidvinkelobjektiv är populära på fabriksgolv eftersom de fångar mer av scenen. Nackdelen är fiskögonförvrängning: raka linjer böjs, rutnät hamnar fel och ditt koordinatsystem förskjuts. I ett laboratorium är detta lätt att förbise. I produktion förvandlar det en tillförlitlig modell till en otillförlitlig sådan.
- Lösningen i produktion (inre kontra yttre parametrar): Roboflows arbetsflöden låter dig bygga in distorsionskorrigering direkt i din inferenspipeline. Kalibreringsblocket för kamera korrigerar bilden innan den når modellen. Blocket för perspektivkorrigering mappar sedan kameravyn från en vinkel till en normaliserad vy ovanifrån och för vidare de korrigerade koordinaterna till alla efterföljande mätsteg.
- Belysning som variabel: Fabriksbelysningen förändras under dagen: skiftbyten, solljus genom fönster och skuggor som inte fanns på morgonen. Roboflow hanterar detta i båda stegen: automatisk kontrastjustering normaliserar belysningen i träningsbilderna, och blocket för kontrastutjämning i arbetsflöden korrigerar den vid inferens, även i ojämna scener där delar av bilden är mörkare än andra.
Ren och konsekvent indata är grunden, men en modell som fungerar dag ett behöver fortfarande ett sätt att förbli korrekt när de verkliga förhållandena gradvis avviker från det den tränades på.
2. Standardisera den fysiska installationen
Att skala ett visionsystem över flera fabrikslinjer är inte bara ett programvaruproblem. Om kameran är monterad tre fot ovanför bordet i en vinkel på 45 grader på linje ett måste exakt samma installation dokumenteras och återskapas på alla andra linjer. Små fysiska variationer som är lätta att kompensera för i ett laboratorium blir verkliga felkällor i produktion, och de kommer att synas som oförklarliga fall i konfidensen i din Roboflow-övervakningspanel innan du ens hittar den fysiska orsaken.
- Standardisera dina fästen och vinklar: Använd styv hårdvara av industrikvalitet och definiera en fast monteringsvinkel och höjd. Även en liten förändring av kamerans position kan förstöra perspektivtransformeringen som du konfigurerade i ditt Roboflow-arbetsflöde, vilket innebär att den koordinatnormalisering som fungerade på linje ett nu matar modellen med en något annorlunda vy på linje två.
- Standardisera avstånd, synfält och bakgrund: Håll avståndet mellan kamera och objekt samt det synliga området konsekventa mellan installationerna. Om scenen förändras för mycket från en linje till en annan ser modellen i praktiken indata som den aldrig tränades på, och {{deeplink:285572:[Roboflows modellövervakning]:model_monitoring}} kommer att visa detta som en minskning av den genomsnittliga konfidensen per enhet.
- Standardisera belysningsinstallationen: Håll belysningens riktning, intensitet och placering så konsekventa som möjligt. Roboflows block för kontrastutjämning kan hantera gradvisa variationer i belysningen vid inferens, men det fungerar bäst när den fysiska grundnivån redan är kontrollerad. Ju stabilare belysningen är, desto mindre korrigeringsarbete behöver pipelinen utföra.
- Standardisera mellan platser med enhetshanteraren: När den fysiska installationen är dokumenterad låter {{deeplink:285572:[Roboflows enhetshanterare]:device_manager}} dig distribuera samma arbetsflöde till alla kantenheter i din flotta från en enda panel, utan manuella uppdateringar per plats. Med anpassade metadata kan du dessutom märka varje inferens med en platsidentifierare som`warehouse_a` eller`line_3`, så att du omedelbart kan isolera en plats i modellövervakningen om den börjar prestera sämre, i stället för att felsöka hela flottan.
En dokumenterad och repeterbar fysisk installation minskar antalet variabler som modellen måste hantera, men eliminerar dem inte. Med tiden förändras förhållandena, och systemet måste byggas för att upptäcka detta.
3. Smart datastrategi
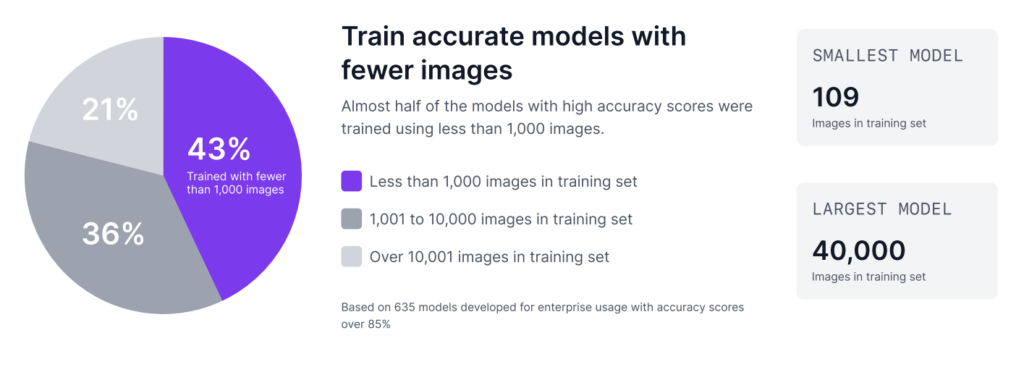
Som Roboflows rapport Trends in Visual AI visar kräver anpassad visuell AI ofta mindre data än många team förväntar sig. 43 % av företagsmodellerna med de högsta noggrannhetspoängen tränades på färre än 1 000 bilder. Dessutom byggs många framgångsrika företagsmodeller med bara några hundra bilder.
Steg 1: Bygg ett genomförbarhetsbevis med 50 bilder
Du kan bygga ett första genomförbarhetsbevis med omkring 50 bilder med hjälp av Roboflow. Men det bör endast ses som en genomförbarhetskontroll, inte som en produktionsklar modell. I det här skedet är målet helt enkelt att visa att bildanalys kan lösa problemet och demonstrera att användningsfallet är värt att gå vidare med.
Så här gör du i Roboflow:
- Ladda upp och annotera dina 50 bilder i ditt Roboflow-projekt
- Gå till Versioner i sidofältet och klicka på Generera ny version
- Ställ in uppdelningen mellan träning, validering och test och konfigurera dina förbehandlingssteg. Låt förstärkningar vara avstängda i det här skedet så att du får en tydlig bild av hur dina data presterar på egen hand
- Klicka på Generera, tryck sedan på Anpassad träning, välj en modellarkitektur och starta träningen
Modellen du får här är inte den du kommer att leverera. Den är en indikation. Om den över huvud taget kan upptäcka ditt mål med 50 bilder är användningsfallet värt att skala upp.
Steg 2: Skala upp mot 500 bilder för produktionsvalidering
När värdet har bevisats är nästa steg att skala upp mot 500 bilder. Anledningen är enkel. I en produktionsmiljö behöver du en meningsfull testuppsättning för att kontrollera om modellen är tillräckligt stabil för verklig användning. Om omkring 10 % av data hålls undan för testning ger 500 bilder dig cirka 50 testbilder, vilket är en betydligt starkare grund för validering. Testning på bara några få bilder ger inte tillräckligt förtroende för hur modellen kommer att prestera på fabriksgolvet.
Stegen i Roboflow är desamma, men det du konfigurerar förändras:
- Ladda upp och annotera din utökade datamängd i samma Roboflow-projekt
- Gå till Versioner → Generera ny version
- Den här gången ställer du in en genomtänkt uppdelning mellan träning, validering och test, ungefär 70/20/10, så att du får omkring 50 testbilder för ordentlig validering
- Nu är förstärkningar värda att överväga: lägg bara till sådant som återspeglar verkliga förhållanden på ditt fabriksgolv, inget mer
- Klicka på Generera och sedan på Anpassad träning för att starta träningen
Datamängden du tränar på är en utgångspunkt, inte ett tak. De bilder som gör din modell mest träffsäker är de som den ännu inte har sett, och de fångas redan in på ditt fabriksgolv.
4. Förstärkning är simulering av miljön
Ett vanligt misstag vid modellutveckling är att använda för många förstärkningar utan en tydlig anledning. Det är enkelt att aktivera flera alternativ och förvänta sig en mer robust modell, men det leder ofta till onödigt brus och sämre prestanda.
Varje förstärkning bör representera ett verkligt förhållande i din miljö. Om den inte återspeglar en faktisk variation på fabriksgolvet kan den förvirra modellen i stället för att förbättra den. Målet är inte att göra datamängden mer komplex, utan att göra den mer realistisk.
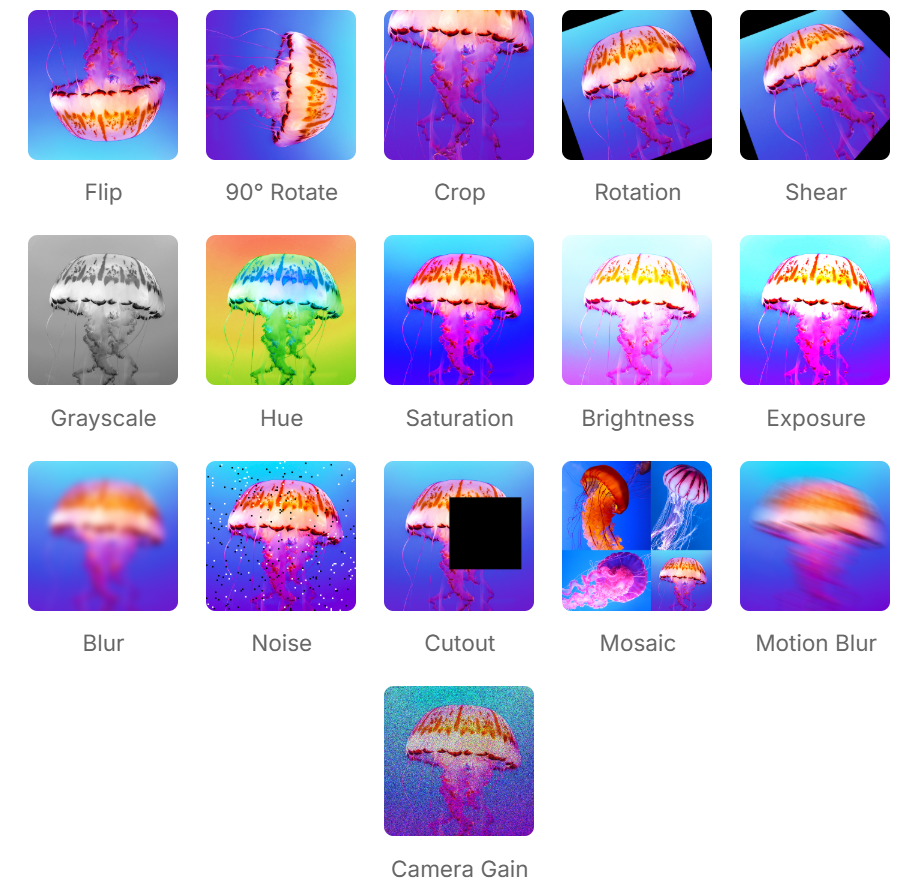
Förstärkningar läggs till i Roboflow i samma flöde för att skapa versioner som i föregående steg, precis under förbehandlingen när du genererar en ny version. Här är en genomgång av när varje förstärkning är värd att inkludera och när den inte är det.
- Rotation: Om produkter kan förekomma i olika riktningar på ett transportband, till exempel med 90 graders rotationer, bör rotation inkluderas. Om produkten alltid förekommer i samma riktning kan tillagda roterade bilder skapa orealistiska scenarier och minska noggrannheten.
- Ljusstyrka & exponering: Ljuspåverkan förändras ofta under dagen. Solljus från fabriksfönster eller variationer i artificiell belysning kan till exempel påverka hur objekt ser ut. Genom att simulera dessa förändringar kan modellen prestera mer konsekvent under olika ljusförhållanden.
- Oskärpa: Om kameran eller objektet kan utsättas för små rörelser, varierande fokus eller vibrationer under drift kan en liten mängd oskärpeaugmentering vara till hjälp. Men om kameran är fast monterad och bilden alltid är skarp kan oskärpa försämra modellens kvalitet.
- Brus eller kameraförstärkning: Om produktionskameran ibland producerar gryniga bilder på grund av svagt ljus eller begränsningar i sensorn kan tillägg av brus eller kameraförstärkning göra modellen mer robust. Om de verkliga bilderna redan är rena bör detta undvikas.
- Beskärning eller borttagning: Detta kan vara användbart när objekt kan vara delvis blockerade, beskurna vid bildkanten eller inte alltid fullt synliga. Om full synlighet förväntas i varje produktionsbild kanske dessa augmenteringar inte återspeglar verkligheten.
- Skjuvning eller perspektivvariation: Detta är endast användbart när kameravyn eller objektets inriktning förändras något under verklig drift. Om den fysiska uppställningen är standardiserad och kameravinkeln är fast är dessa augmenteringar vanligtvis onödiga.
- Vändning: Detta bör endast användas om produkten realistiskt kan förekomma i en spegelvänd riktning. Om vänster-höger-orienteringen har betydelse kan vändning skapa falska exempel och förvirra modellen.
Augmenteringar hjälper modellen att förutse variationer, men de baseras på vad du förväntar dig. Aktiv inlärning är sättet att hantera det oväntade.
5. Infrastruktur för aktiv inlärning
I verkliga produktionsmiljöer förblir en modell inte korrekt för alltid. Så fort en ny SKU dyker upp på linjen, en lins blir smutsig eller belysningen förändras kan modellen börja drabbas av dataförskjutning. Därför bör systemet inte betraktas som statiskt efter driftsättningen. Det bör utformas för att förbättras över tid. Roboflow stöder detta genom att hjälpa team att använda produktionsdata för att kontinuerligt stärka modellen.
- Loopen för aktiv inlärning: Stanna inte vid att köra inferens – övervaka resultaten. Ange ett filter i Roboflow Workflows för att automatiskt flagga detektioner med låg konfidens. En bra utgångspunkt är 50 % konfidens. Allt som modellen returnerar under den tröskeln är värt att flagga för granskning. När modellen mognar och den grundläggande konfidensen ökar kan du höja tröskeln till 60 % eller 70 %. Dessa osäkra förutsägelser visar att modellen behöver mer data.
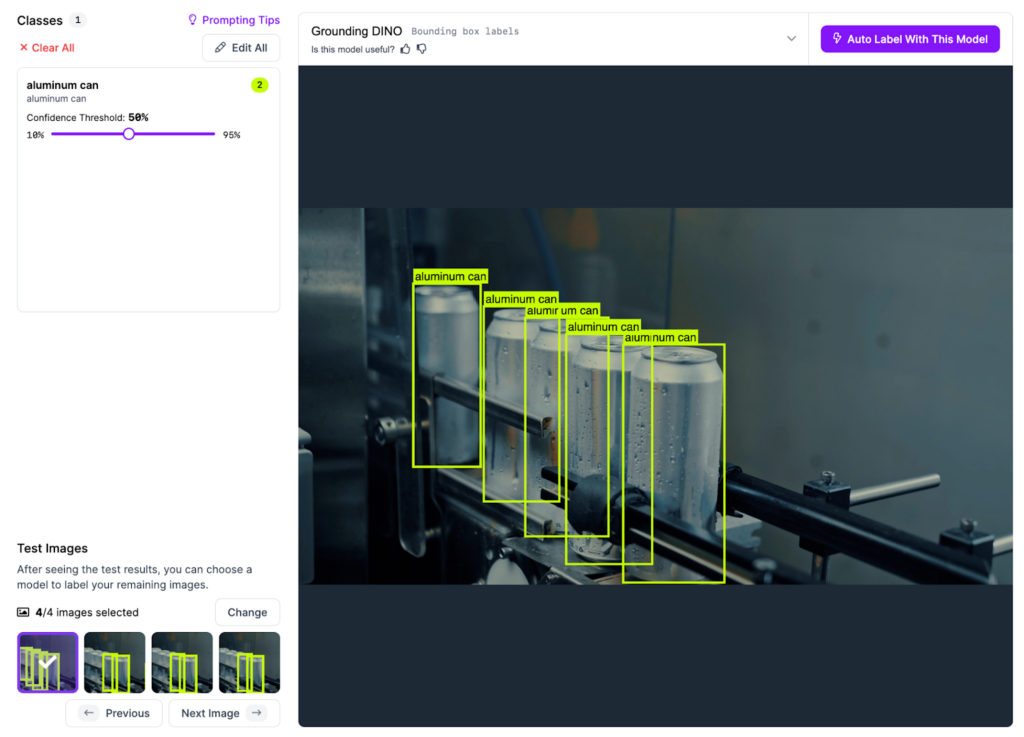
- Automatisk etikettering i stor skala: När dessa svåra bilder har identifierats kan de skickas tillbaka till Roboflow-datasetet. Använd Roboflows funktion för automatisk etikettering, en grundmodell eller din nuvarande bästa modell för automatiska annoteringar. En mänsklig granskare kan sedan verifiera dessa annoteringar i verktyget {{deeplink:285572:[Roboflow-annotering]:annotate}}, godkänna, avvisa eller korrigera varje etikett på under 10 sekunder per bild i stället för att lägga flera minuter på att rita begränsningsrutor från grunden.
- Träna om och validera innan publicering: När de flaggade bilderna har etiketterats och lagts tillbaka i datasetet skapar du en ny datasetversion i Roboflow och startar en ny träningskörning. När modellen är klar ska du inte driftsätta den omedelbart. Använd Roboflows modellevaluering för att kontrollera om den nya versionen faktiskt blev bättre. Jämför precision, återkallelse och konfidenspoäng med din tidigare version på samma testuppsättning. Om siffrorna utvecklas i rätt riktning kan du publicera den. Om de inte gör det kan de flaggade bilderna behöva ytterligare en granskningsomgång före omträningen.
Det är så loopen sluts. Du driftsätter inte bara en modell. Du driftsätter en infrastruktur som kan fortsätta lära sig från fabriksgolvet och bli mer tillförlitlig över tid.
6. Infrastruktur för driftsättning
En modell med en loop för aktiv inlärning är bara så användbar som infrastrukturen den körs på. När systemet kontinuerligt förbättras är nästa utmaning att se till att det driftsätts konsekvent och tillförlitligt på varje linje och varje plats som det behöver täcka.
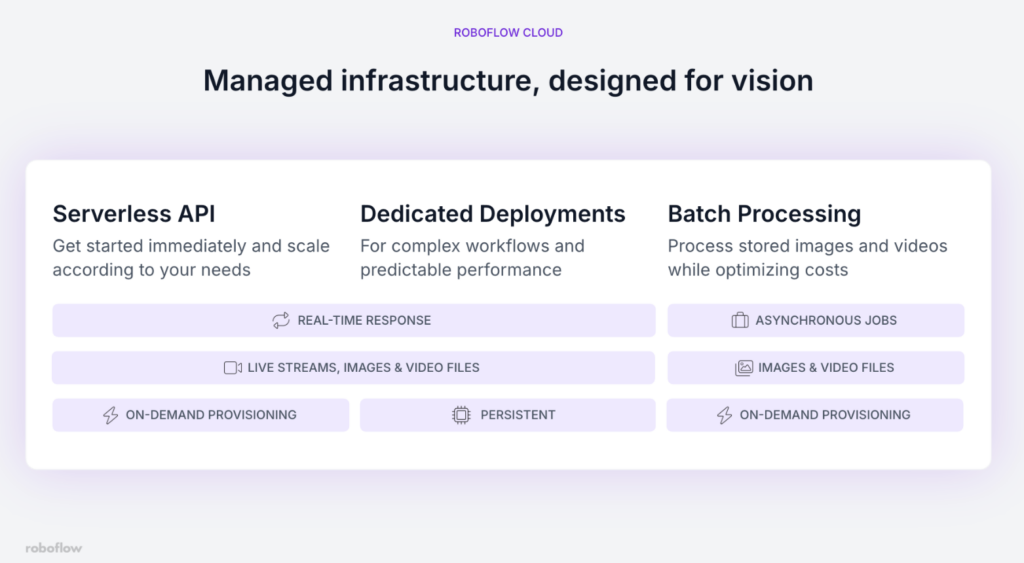
Den rätta Roboflow-arkitekturen för driftsättning beror på din specifika fabrikssituation. Så här väljer du:
- Du validerar fortfarande eller genomför inspektioner med låg frekvens: Börja med {{deeplink:285572:[Serverlöst API]:serverless_hosted_api}}. Det kräver ingen konfiguration av infrastruktur, skalas automatiskt och gör att du kommer igång på några minuter. Nackdelen är att det körs på CPU, så svarstiden är högre – detta spelar mindre roll när du bearbetar bilder vid behov i stället för en kontinuerlig liveström.
- Du kör produktionslinjer i realtid som kräver konsekvent inferens med låg svarstid: Använd en {{deeplink:285572:[Dedikerad distribution]:dedicated_deployments}}. Du får en GPU-baserad server med isolerade resurser, förutsägbar prestanda och stöd för tyngre modeller. Det här är rätt val när en fördröjd detektering innebär att en defekt del redan har passerat inspektionspunkten.
- Din anläggning har begränsad eller opålitlig internetanslutning: Distribuera på enheten med {{deeplink:285572:[Roboflow Inference]:inference}} på en edge-enhet som NVIDIA Jetson. Modellen körs lokalt, inferensen sker utan internetanslutning och produktionslinjen fortsätter att vara igång även om anslutningen bryts.
- Du behöver bearbeta lagrade bilder eller genomföra granskningar av historiskt videomaterial: Använd {{deeplink:285572:[Batchbearbetning]:}}. Det hanterar stora datamängder utan kodningsarbete och är betydligt mer kostnadseffektivt än att köra en dedikerad distribution för arbete som inte sker i realtid.
När du har valt din distributionsarkitektur låter Roboflows Device Manager dig skicka ut arbetsflödesuppdateringar, övervaka enheternas hälsa och hantera hela din enhetsflotta från en enda instrumentpanel, utan att behöva hantera varje enhet individuellt.
Bemästra distribution av Vision AI med Roboflow
Roboflow är utformat för att stödja distribution genom att tillhandahålla verktyg för att hantera hela livscykeln, från den första bildrutan som fångas av kameran till den slutliga inferensen i edge-miljön.
Oavsett om användningsfallet handlar om att räkna delar på ett transportband eller spåra mer komplexa visuella mönster är målet detsamma: att omvandla visuella data till handlingsbar logik som stöder verkliga verksamheter.
Den fysiska världen kan nu behandlas som programmerbar. {{deeplink:285572:[Prata med en AI-expert på Roboflow för att lära dig mer]:demo_url}}.