


Vi har gått in i eran av visionsanpassad infrastruktur. Baserat på mer än 200 000 projekt, 1 miljard träningsbilder, 250 000 finjusterade modeller och 55 miljarder förutsägelser per år visar Roboflows {{deeplink:285572:[rapport om trender inom visuell AI 2026]:trends}} att de mest framgångsrika teamen inte behandlar datorseende som ett engångsprojekt – de behandlar det nästan som CI/CD för den fysiska världen.
De integrerar datorseende i sin bredare operativa teknikstack och kopplar modellernas resultat direkt till styrsystem för produktionslinjer, lagersystem, underhållsarbetsflöden och kvalitetsprocesser. Det är denna integration som driver mätbara resultat, såsom minskad stilleståndstid, jämn kvalitet, lägre operativ risk och snabbare reaktioner på problem på fabriksgolvet.
Om du letar efter ett ledstjärneprojekt som ger omedelbar, mätbar avkastning på investeringen och samtidigt passar in i en modern, skalbar teknisk stack, är det så här världens ledande tillverkningsteam distribuerar visuell AI i stor skala idag.
Så använder ledande branscher Roboflows visuella AI
Inom tillverkning, logistik och konsumentvaror följer de distributioner av visuell AI som ger den starkaste långsiktiga avkastningen vanligtvis samma mönster. Modellerna kör inferens i kanten så att systemet kan reagera snabbt och uppfylla kraven på realtidsfördröjning. Resultaten kopplas direkt till efterföljande styrsystem, så att detekteringar leder till åtgärder i stället för enbart aviseringar. Teamen bygger också loopar för aktiv inlärning som för tillbaka nya produktionsdata till träningsprocessen, vilket gör att modellen kan förbättras kontinuerligt när förhållandena förändras. Detta mönster syns tydligt i verkliga distributioner från företag som USG Corporation, Almond och BNSF Railway.
1. Industriell tillverkning: det visuella systemet som källa till sanning
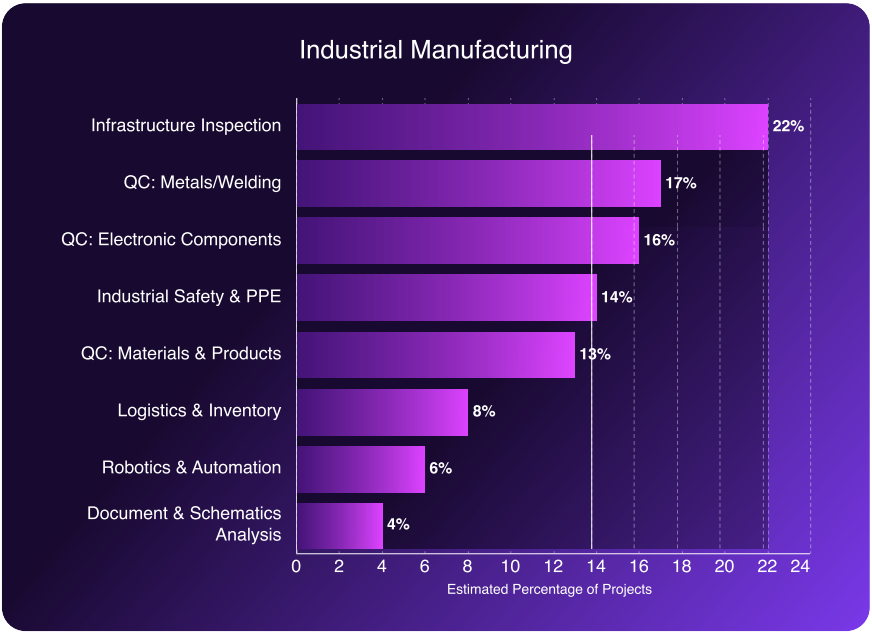
Inom industriell tillverkning står defektdetektering och kvalitetsinspektion för omkring 68 % av alla tillämpningar av datorseende inom tillverkning. I de flesta implementationer är det tekniska målet inte bara att flagga defekter för mänsklig granskning, utan också att sluta loopen mellan detektering och åtgärd. När en modell upptäcker en avvikelse utlöser systemet en deterministisk åtgärd, till exempel att avleda en produkt, stoppa en linje eller skicka en signal till en PLC.
Ett visionssystem som endast genererar aviseringar för granskning av en kvalitetschef fungerar huvudsakligen som ett övervakningsverktyg. Ett visionssystem som skickar en signal direkt till en PLC och automatiskt avleder en produkt blir en del av den operativa infrastrukturen. Dessa två arkitekturer ger mycket olika resultat när det gäller avkastning på investeringen, och skillnaden blir ännu större när distributionerna skalas upp över flera produktionslinjer.
De strategiska prioriteringarna:
- Kvalitetskontroll (46 %): Digital standardisering av inspektionskriterier vid flera globala anläggningar, vilket minskar variationer orsakade av operatörsberoende bedömningar.
- Infrastrukturinspektion (22 %): Automatisk upptäckt av sprickor, läckor och mekaniskt slitage på utrustning innan de leder till oplanerade driftstopp, vilket stöder en övergång från schemalagt till förutsägande underhåll.
- Säkerhet och efterlevnad (14 %): Realtidsövervakning av arbetsplatsförhållanden för att säkerställa att operativa regler och säkerhetsstandarder följs, till exempel genom att upptäcka överträdelser av PPE-regler eller identifiera personal som går in i begränsade områden och utlösa automatiska aviseringar eller åtkomstkontroller.
Exempel: AI minskar subjektiviteten i kvalitetskontroller hos USG
USG Corporation, den största tillverkaren av gipsskivor i Nordamerika, behövde konsekventa kvalitetsinspektioner vid 50 tillverkningsanläggningar. Den tidigare processen byggde på att enskilda operatörer gjorde subjektiva bedömningar på fabriksgolvet. Inspektionsresultaten varierade mellan anläggningar och mellan skift, vilket gjorde det svårt att tillämpa en enda kvalitetsstandard i hela organisationen.
USG distribuerade en enda versionshanterad modell till alla 50 anläggningar med hjälp av Roboflow Inference, vilket eliminerade behovet av att bygga och underhålla separata pipelines för varje anläggning. När modellen upptäcker en feljustering av en skiva som sannolikt skulle orsaka ett stopp längre fram i processen skickar den en signal med låg fördröjning direkt till anläggningens PLC, som automatiskt dirigerar om produkten. Beslutet fattas i maskinhastighet utan att invänta att en människa granskar en avisering.
Resultatet är en kvalitetsprocess som tillämpar samma standard vid varje anläggning och under varje skift. Inspektionsresultaten är inte längre beroende av vilken operatör som tjänstgör. Modellens resultat driver en fysisk åtgärd, vilket är det som skiljer ett visionssystem för produktion från en övervakningspanel.
2. Konsumentvaror: distributionshastighet och autonomi i kanten
Produktionslinjer för konsumentvaror körs i hastigheter där molnbaserad inferens inte är ett praktiskt alternativ. När produkter rör sig i 100+ FPS introducerar en tur- och returresa över nätverket till en fjärrserver en inferensfördröjning som gör realtidsdetektering av defekter omöjlig. När svaret från molnet anländer har produkten i fråga redan passerat genom flera efterföljande stationer. Distribution i kanten är inte en optimering i detta sammanhang; det är ett absolut krav.
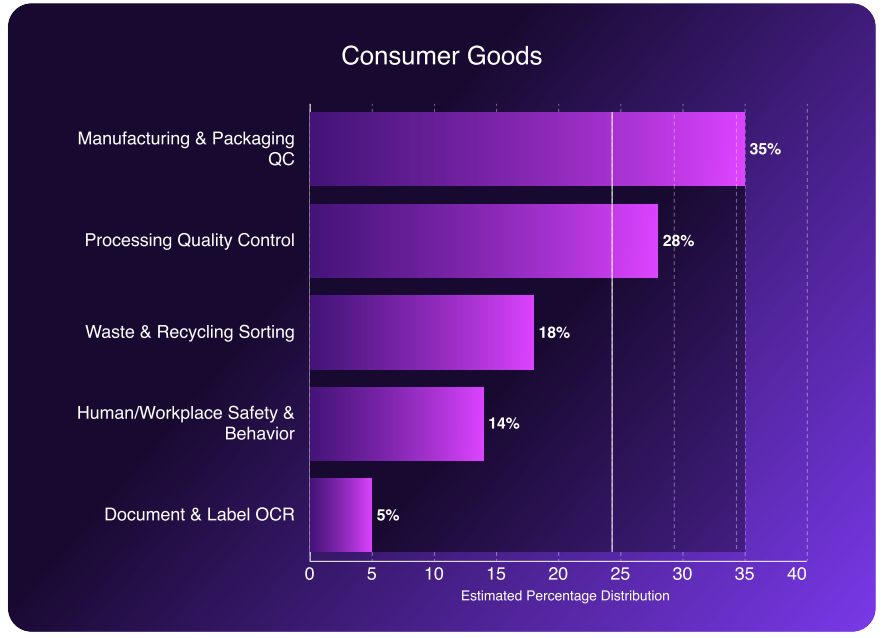
Kvalitetskontroll inom tillverkning, förpackning och bearbetning står tillsammans för 63 % av alla tillämpningar av datorseende inom konsumentvaror. De team som framgångsrikt driver dessa system distribuerar modeller direkt på kantenheter, håller inferensfördröjningen inom submillisekundområdet och eliminerar allt beroende av nätverkstillgänglighet.
De strategiska prioriteringarna:
- Kvalitetskontroll av förpackningar (35 %): Verifiering i realtid av etikettplacering, tryckkvalitet och förseglingens integritet i produktionslinjens hastighet, innan produkterna förpackas och skickas
- Processkvalitet (28 %): Automatiserad inspektion av textilier, livsmedelsprodukter och andra bearbetade varor för ytfel eller kontaminering medan objekten är i rörelse
- Automatiserad sortering (18 %): Klassificering och separering av material med högt genomflöde i återvinnings- och avfallsflöden, vilket ersätter manuella sorteringsprocesser som inte kan skalas till produktionsvolymer
Exempel: Almond
Traditionella industrirobotar fungerar väl i fasta miljöer med hög volym, där produkttyp och position är konsekventa. När produktvariationen ökar, som i plockningsprocesser med många olika produkter, får konventionella robotar problem eftersom de saknar den visuella förståelse som krävs för att anpassa sig till föränderliga indata. Almond byggde ett visionsbaserat robotsystem för plockning som är särskilt utformat för att hantera denna variation.
Genom att byta till RF-DETR, en transformatorbaserad arkitektur för objektdetektering som optimerats för prestanda i realtid på kantenheter, ökade Almonds plockningsprecision från 67 % till 81 %. Den förbättringen flyttar systemet från marginellt till kommersiellt gångbart för ett mycket bredare utbud av produkttyper.
Systemet körs helt lokalt på plats med Roboflow Inference Server. Inferensen sker lokalt, så svarstiderna är deterministiska och påverkas inte av variationer i nätverket. Videodata från anläggningen stannar på plats, vilket tillgodoser krav på datasuveränitet som ofta utgör ett hinder i upphandlingen i industriella företagsmiljöer.
3. Logistik och robotteknik: MLOps-svänghjulet
En vanlig utmaning vid införanden av logistik- och robotlösningar är att modellens prestanda försämras efter lanseringen. En modell som presterar väl under träning och validering kommer så småningom att möta nya förhållanden i produktionen som inte ingick i de ursprungliga träningsdata. Till exempel kan produktförpackningar ändras eller lagerlayouten uppdateras. När dessa förändringar inte införlivas i modellen försämras prestandan långsamt, och problemet kan förbli oupptäckt tills det börjar påverka verksamheten.
Detta är vanligtvis inte ett problem med modellkvaliteten, utan med systemarkitekturen. Den praktiska lösningen är att utforma införandet med kontinuerlig omträning i åtanke från början, i stället för att se omträning som en senare underhållsuppgift. System som kräver ett omfattande manuellt omträningsprojekt med några månaders mellanrum blir dyra att driva och svåra att skala.
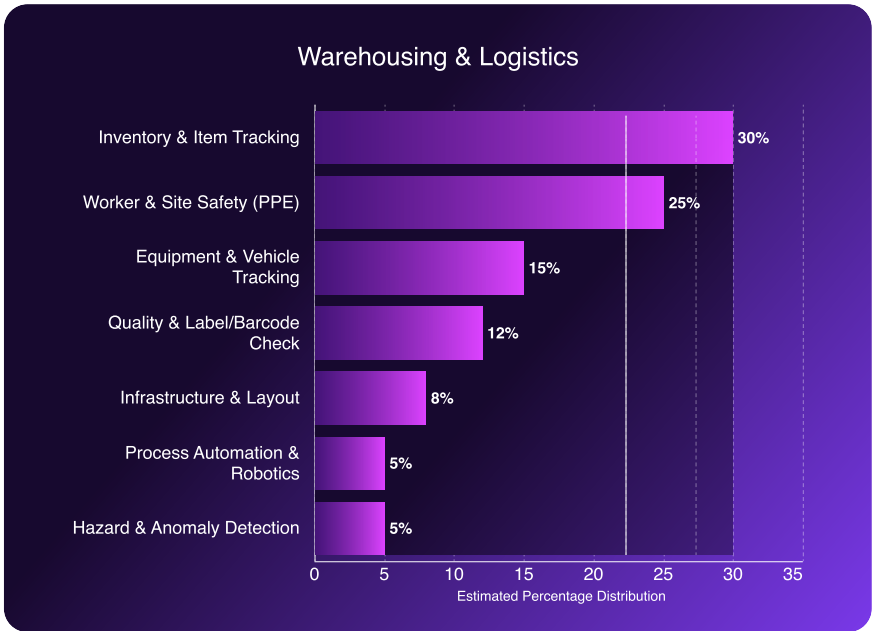
I lagermiljöer utgör lager- och artikelspårning det största användningsområdet, omkring 30 %, följt av övervakning av arbetarsäkerhet och personlig skyddsutrustning på cirka 25 %. Många av dessa system körs på befintlig infrastruktur med takmonterade kameror, så den ytterligare hårdvaruinvesteringen är relativt liten. Den huvudsakliga operativa utmaningen är att upprätthålla modellens noggrannhet när lagermiljön gradvis förändras över tid.
De strategiska prioriteringarna:
- Autonom lagerinventering (30 %): Kontinuerlig räkning på SKU-nivå med hjälp av befintliga takmonterade kameror, vilket ersätter periodiska manuella inventeringar med lageröverblick i realtid.
- Verifiering av scheman (12 %): Automatiserad jämförelse av fysiska pallbyggen och monteringskonfigurationer med digitala specifikationer, vilket bidrar till att upptäcka avvikelser innan produkterna lämnar anläggningen.
Exempel: BNSF Railway
BNSF, ett dotterbolag till Berkshire Hathaway, driver ett av de största godstågsnäten i Nordamerika. Att hantera ett nätverk som sträcker sig över cirka 32 500 miles gör storskalig manuell inspektion extremt svår. Företaget använder datorseende som byggts med Roboflow för att automatisera lagerinventering på intermodala terminaler och inspektera tåghjul vid viktiga punkter i järnvägsnätet.
Som Asim Ghanchi, BNSF:s AVP för teknik, förklarar: “Att uppnå positiva resultat med AI i en laboratoriemiljö är enkelt, men den verkliga utmaningen uppstår när lösningen ska skalas över ett nätverk som vårt utan att störa den dagliga verksamheten.”
För att bygga och driftsätta dessa system erbjuder Roboflow funktioner som märkning och optimering av dataset, värdbaserad modellträning och AI-inferens på kantenheter, så att modeller kan köras nära den plats där inspektionerna utförs. Arbetsflöden med människa i loopen används också för att förbättra dataset över tid. När modellen stöter på ett nytt gränsfall eller genererar en detektering med låg konfidens kan systemet automatiskt välja ut dessa data och skicka dem för mänsklig granskning. När exemplen har märkts kan de läggas tillbaka i träningsdatasetet, vilket hjälper modellen att anpassa sig när förhållandena i den verkliga världen förändras.
Att driftsätta visionssystem i dessa miljöer kräver modeller som kan fungera tillförlitligt på olika platser och under föränderliga förhållanden. Belysningen varierar mellan regioner och årstider, kamerauppsättningarna kan skilja sig åt mellan anläggningar och väderförhållandena kan variera från extrem värme till temperaturer under noll. Den verkliga utmaningen är inte bara att bygga en modell som fungerar i tester, utan att driftsätta ett system som fortsätter att prestera konsekvent över ett stort och komplext operativt nätverk.
Genom att automatisera uppgifter som inspektion av tillgångar och övervakning av lagerinventering hjälper datorseende företaget att få bättre insyn i verksamheten och upptäcka potentiella problem tidigare i hela dess järnvägsinfrastruktur.
Datorseende som din konkurrensfördel inom AI
År 2026 handlar konkurrensgapet inte längre bara om skillnaden mellan företag som använder AI och de som inte gör det. Den mer betydelsefulla skillnaden går mellan organisationer som driver ett litet, isolerat AI-projekt och de som bygger in fullt fungerande och tillförlitligt datorseende i sina operativa system.
De implementeringar som ger de starkaste långsiktiga resultaten byggs som kompletta system, snarare än fristående modeller. Inferens körs i kanten så att beslut kan fattas i realtid. Arbetsflöden med människa i loopen hjälper team att granska osäkra fall och lägga till nya data i träningsdatasetet. Integration med efterföljande system säkerställer att detekteringar utlöser åtgärder som aviseringar, processjusteringar eller styrsignaler.
Målet är att skapa ett visionsystem som fortsätter att fungera när förhållandena i den verkliga världen förändras. Belysningen skiftar, produkterna utvecklas, kamerautrustningen varierar mellan olika platser och produktionsmiljöer förblir sällan statiska. En produktionssättning måste kunna hantera dessa förändringar och samtidigt skalas upp mellan olika anläggningar utan ständig manuell underhållning.
Det är därför Roboflow har blivit branschstandard. Oavsett om du implementerar RF-DETR längst ut i kanten för att upptäcka defekter vid över 100 FPS eller samordnar ett aktivt inlärningshjul över trettio tusen engelska mil järnväg, är Roboflows plattform för visuella AI-lösningar den grund som idag gör detta möjligt för över hälften av Fortune 100-företagen.
Den fysiska världen är redo att digitaliseras. Bygg framtiden med {{deeplink:285572:[Roboflow]}}.