

Forestil dig dette: En fejl opdages på linje tre. Før den når frem til den næste station, udløses en alarm, operatøren får besked, og registreringen gemmes med et tidsstempel, en konfidensscore og et kamera-ID. Ingen behøvede at holde øje. Systemet opdagede den.
Det er sådan, vision-AI på fabriksgulvet ser ud, når det faktisk fungerer. Ikke bare en model, der kører inferens i baggrunden, men et aktivt driftslag, der omdanner det, dine kameraer ser, til beslutninger, alarmer og data, som dit team kan handle på.
De fleste teams fokuserer på at bygge modellen. Den sværere opgave, og den der afgør, om systemet skaber reel værdi, er at bygge infrastrukturen omkring den: den rigtige datastrategi, den rigtige implementeringsarkitektur og den rigtige feedbacksløjfe. Det er det, der forvandler en fungerende prototype til et system, som dit fabriksgulv kan stole på.
Dette er planen for at nå dertil med Roboflow.
Sådan implementerer du vision-AI med Roboflow
Når din anvendelse er defineret, er det næste skridt implementering. Det er her, en fungerende model omdannes til et system, der kører pålideligt under virkelige forhold. Roboflows visuelle AI-platform tilbyder en struktureret tilgang til at gå fra prototype til produktion og dækker opsætning, data og løbende forbedringer.
1. Sensorens fysik
Dit kamera er API'et til den virkelige verden. Alt efterfølgende – din model, dine detektioner og dine målinger – er kun så pålideligt som det, der kommer gennem objektivet. I et ægte fabriksmiljø vil to ting stille og roligt ødelægge dit system, hvis du ikke tager højde for dem fra starten: objektivforvrængning og ujævn belysning.
- Fælden med objektivforvrængning: Vidvinkelobjektiver er populære på fabriksgulve, fordi de indfanger mere af scenen. Ulempen er fiskeøje-forvrængning: lige linjer buer, gitterlinjer passer ikke sammen, og dit koordinatsystem forskydes. I et laboratorium er det let at overse. I produktionen forvandler det en pålidelig model til en upålidelig model.
- Løsningen i produktionen (intrinsisk kontra ekstrinsisk): Roboflow Workflows giver dig mulighed for at bygge korrektion af forvrængning direkte ind i din inferenspipeline. Blokken Kamerakalibrering korrigerer billedet for forvrængning, før det når frem til din model. Blokken Perspektivkorrektion kortlægger derefter kameravisningen fra en vinkel til en normaliseret visning ovenfra og fører de korrigerede koordinater videre til alle efterfølgende måletrin.
- Belysning som variabel: Fabriksbelysningen ændrer sig i løbet af dagen: skifteholdsskift, sollys gennem vinduer og skygger, som ikke var der om morgenen. Roboflow håndterer dette på begge trin: Automatisk kontrastjustering normaliserer belysningen på tværs af træningsbilleder, og blokken Kontrastudligning i Workflows korrigerer for det ved inferenstidspunktet, også i ujævne scener, hvor dele af billedet er mørkere end andre.
Rene og ensartede input er fundamentet, men en model, der fungerer på dag ét, har stadig brug for en måde at forblive nøjagtig på, efterhånden som de virkelige forhold afviger fra det, den blev trænet på.
Want to learn more about Roboflow?
2. Standardiser den fysiske opsætning
At skalere et visionsystem på tværs af flere fabrikslinjer er ikke kun et softwareproblem. Hvis kameraet er monteret 90 centimeter over bordet i en vinkel på 45 grader på linje ét, skal den nøjagtige opsætning dokumenteres og gentages på alle andre linjer. Små fysiske variationer, som er lette at kompensere for i et laboratorium, bliver reelle fejlkilder i produktionen, og de vil vise sig som uforklarede fald i konfidensniveauet i dit Roboflow-overvågningsdashboard, før du nogensinde finder den fysiske årsag.
- Standardiser dine beslag og vinkler: Brug robust hardware i industrikvalitet, og fastlæg en fast monteringsvinkel og -højde. Selv en lille ændring i kameraets placering kan ødelægge den perspektivtransformation, du har konfigureret i dit Roboflow Workflow, hvilket betyder, at den koordinatnormalisering, der fungerede på linje ét, nu giver modellen et lidt anderledes billede på linje to.
- Standardiser din afstand, synsvinkel og baggrund: Hold afstanden fra kamera til objekt og det synlige område ens på tværs af opsætninger. Hvis scenen ændrer sig for meget fra den ene linje til den anden, ser din model reelt input, den aldrig er blevet trænet på, og Roboflows modelovervågning vil afspejle det som et fald i den gennemsnitlige konfidens pr. enhed.
- Standardiser din belysningsopsætning: Hold belysningens retning, intensitet og placering så ensartet som muligt. Roboflows blok Kontrastudligning kan håndtere gradvise ændringer i belysningen ved inferenstidspunktet, men den fungerer bedst, når den fysiske grundopsætning allerede er under kontrol. Jo mere stabil din belysning er, desto mindre korrigeringsarbejde skal pipelinen udføre.
- Standardiser på tværs af lokationer med Enhedsadministrator: Når din fysiske opsætning er dokumenteret, giver Roboflows Enhedsadministrator dig mulighed for at implementere det samme Workflow på alle edge-enheder i din flåde fra ét enkelt dashboard uden manuelle opdateringer pr. lokation. Og med tilpassede metadata kan du mærke hver inferens med en lokationsidentifikator som`warehouse_a` eller`line_3`, så du straks kan isolere det i Model Monitoring, hvis én lokation begynder at præstere dårligere, i stedet for at diagnosticere hele flåden.
En dokumenteret og gentagelig fysisk opsætning reducerer de variabler, din model skal håndtere, men den eliminerer dem ikke. Med tiden ændrer forholdene sig, og dit system skal være bygget til at opdage det.
3. Intelligent datastrategi
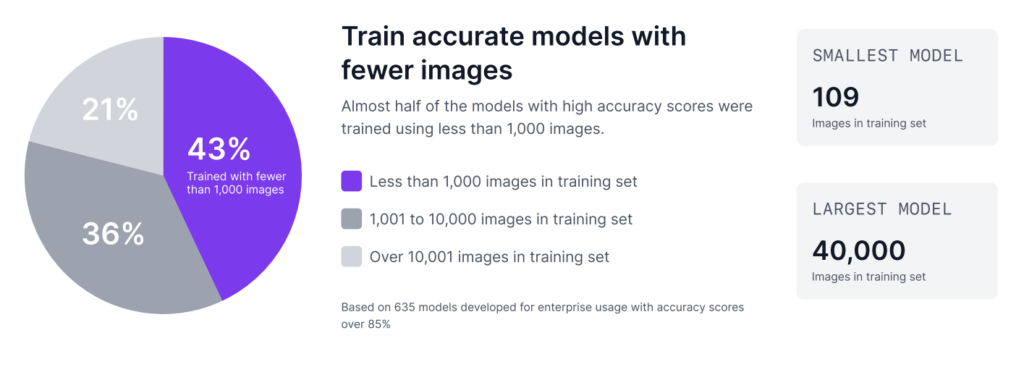
Som Roboflows rapport Tendenser inden for visuel AI afslører, kræver skræddersyet visuel AI ofte mindre data, end mange teams forventer. 43 % af virksomhedsmodellerne med de højeste nøjagtighedsscorer blev trænet på færre end 1.000 billeder. Desuden bygges mange succesfulde virksomhedsmodeller med blot nogle få hundrede billeder.
Trin 1: Byg en gennemførlighedsmodel med 50 billeder
Du kan bygge en indledende gennemførlighedsmodel med omkring 50 billeder ved hjælp af Roboflow. Men det bør kun betragtes som en gennemgang af gennemførligheden, ikke som en produktionsklar model. På dette tidspunkt er målet ganske enkelt at vise, at computersyn kan løse problemet, og demonstrere, at anvendelsesområdet er værd at forfølge.
Sådan gør du i Roboflow:
- Upload og annotér dine 50 billeder i dit Roboflow-projekt
- Gå til Versioner i sidepanelet, og klik på Generér ny version
- Angiv din opdeling i træning/validering/test, og konfigurér dine forbehandlingstrin. Lad dataforøgelser være slået fra på dette tidspunkt, så du får et klart billede af, hvordan dine data klarer sig på egen hånd
- Klik på Generér, klik derefter på Brugerdefineret træning, vælg en modelarkitektur, og start træningen
Den model, du får her, er ikke den, du sender i produktion. Den er et signal. Hvis den overhovedet kan registrere dit mål med 50 billeder, er anvendelsesområdet værd at skalere.
Trin 2: Skalér mod 500 billeder til produktionsvalidering
Når værdien er bevist, er det næste trin at skalere mod 500 billeder. Årsagen er enkel. I en produktionssammenhæng har du brug for et meningsfuldt testsæt for at kontrollere, om modellen er stabil nok til reel brug. Hvis omkring 10 % af dataene reserveres til test, giver 500 billeder dig omkring 50 testbilleder, hvilket er et langt bedre grundlag for validering. Test med kun få billeder giver ikke tilstrækkelig sikkerhed for, hvordan modellen vil fungere på fabriksgulvet.
Trinnene i Roboflow er de samme, men det, du konfigurerer, ændrer sig:
- Upload og annotér dit udvidede datasæt i det samme Roboflow-projekt
- Gå til Versioner → Generér ny version
- Denne gang skal du angive en bevidst opdeling i træning/validering/test, cirka 70/20/10, så du ender med omkring 50 testbilleder til korrekt validering
- Nu er dataforøgelser værd at overveje: Tilføj kun det, der afspejler de reelle forhold på dit fabriksgulv, og ikke mere
- Klik på Generér, og klik derefter på Brugerdefineret træning for at starte træningen
Det datasæt, du træner på, er et udgangspunkt, ikke en øvre grænse. De billeder, der vil gøre din model mest nøjagtig, er dem, den endnu ikke har set, og de bliver allerede optaget på dit fabriksgulv.
4. Dataforøgelse er simulering af miljøet
En almindelig fejl i modeludvikling er at anvende for mange dataforøgelser uden en klar årsag. Det er nemt at aktivere flere muligheder og forvente en mere robust model, men det tilføjer ofte unødvendig støj og reducerer ydeevnen.
Hver dataforøgelse bør repræsentere en reel tilstand fra dit miljø. Hvis den ikke afspejler en faktisk variation på fabriksgulvet, kan den forvirre modellen i stedet for at forbedre den. Målet er ikke at gøre datasættet mere komplekst, men at gøre det mere realistisk.
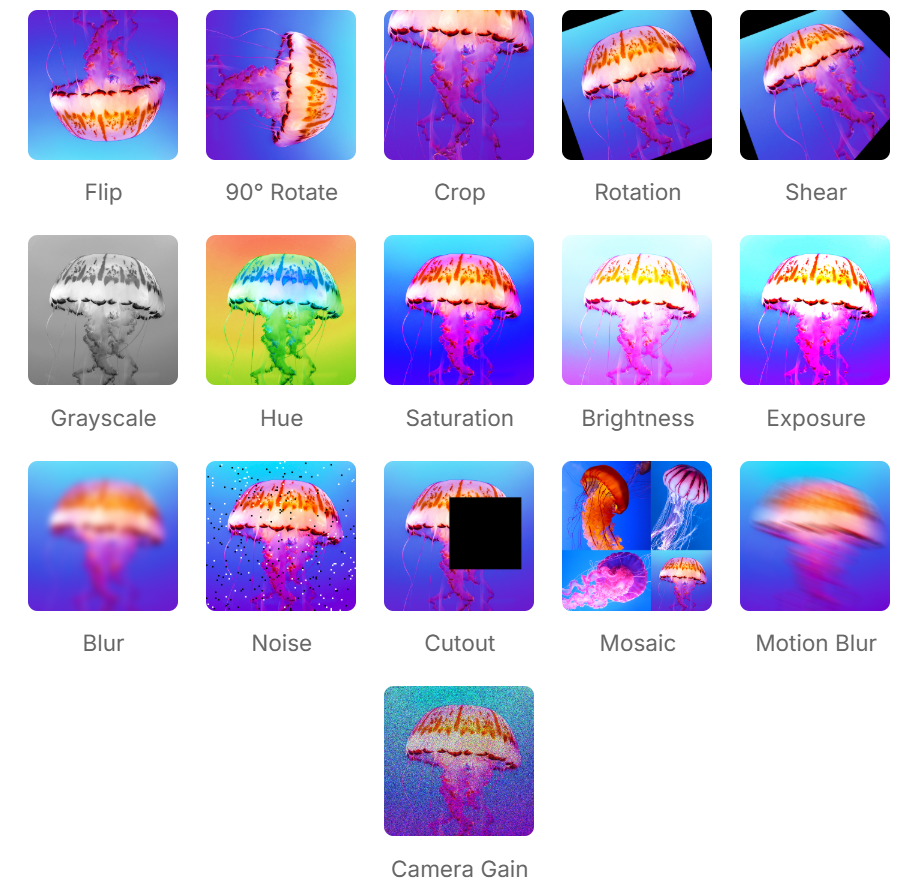
Tilføjelse af dataforøgelser i Roboflow sker i det samme flow til oprettelse af versioner som i det forrige trin, lige under forbehandling, når du genererer en ny version. Her er en oversigt over, hvornår det er værd at inkludere hver dataforøgelse, og hvornår det ikke er.
- Rotation: Hvis produkter kan forekomme i forskellige retninger på et transportbånd, f.eks. rotationer på 90 grader, bør rotation inkluderes. Hvis produktet altid forekommer i samme retning, kan tilføjelse af roterede billeder skabe urealistiske scenarier og reducere nøjagtigheden.
- Lysstyrke & eksponering: Lysforholdene ændrer sig ofte i løbet af dagen. For eksempel kan sollys fra fabriksvinduer eller variationer i den kunstige belysning påvirke, hvordan objekter ser ud. Simulering af disse ændringer hjælper modellen med at fungere mere ensartet under forskellige lysforhold.
- Sløring: Hvis kameraet eller objektet kan opleve en smule bevægelse, variation i fokus eller vibrationer under driften, kan en lille mængde sløringsforøgelse være en hjælp. Men hvis kameraet er fastmonteret, og billedet altid er skarpt, kan tilføjelse af sløring blot forringe modellens kvalitet.
- Støj eller kameraforstærkning: Hvis produktionskameraet nogle gange producerer kornede billeder på grund af svagt lys eller sensorbegrænsninger, kan tilføjelse af støj eller kameraforstærkning gøre modellen mere robust. Hvis de virkelige billeder allerede er rene, bør dette undgås.
- Beskæring eller udeladelse: Dette kan være nyttigt, når objekter kan være delvist blokerede, beskåret ved billedkanten eller ikke altid være fuldt synlige. Hvis fuld synlighed forventes i hvert produktionsbillede, afspejler disse forøgelser muligvis ikke virkeligheden.
- Forskydning eller perspektivvariation: Dette er kun nyttigt, når kameraets visning eller objektets justering ændrer sig en smule under den virkelige drift. Hvis den fysiske opsætning er standardiseret, og kameraets vinkel er fast, er disse forøgelser normalt unødvendige.
- Vending: Dette bør kun bruges, hvis produktet realistisk kan forekomme i en spejlvendt retning. Hvis venstre-højre-orienteringen har betydning, kan vending skabe falske eksempler og forvirre modellen.
Forøgelser hjælper modellen med at forudse variation, men de er baseret på det, du forventer. Aktiv læring er måden, du håndterer det på, som du ikke forventede.
5. Infrastruktur til aktiv læring
I virkelige produktionsmiljøer forbliver en model ikke nøjagtig for evigt. Så snart en ny SKU dukker op på linjen, en linse bliver snavset, eller belysningen ændrer sig, kan modellen begynde at opleve datadrift. Derfor bør systemet ikke betragtes som statisk efter implementeringen. Det bør designes til at blive bedre over tid. Roboflow understøtter dette ved at hjælpe teams med at bruge produktionsdata til løbende at styrke modellen.
- Den aktive læringssløjfe: Stop ikke ved at køre inferens; overvåg resultaterne. Opret et filter i Roboflow Workflows for automatisk at markere detektioner med lav sikkerhed. Et godt udgangspunkt er 50 % sikkerhed. Alt, hvad modellen returnerer under denne tærskel, er værd at markere til gennemgang. Efterhånden som din model modnes, og den grundlæggende sikkerhed stiger, kan du sænke tærsklen til 60 % eller 70 %. Det er ved disse usikre forudsigelser, at modellen fortæller dig, at den har brug for flere data.
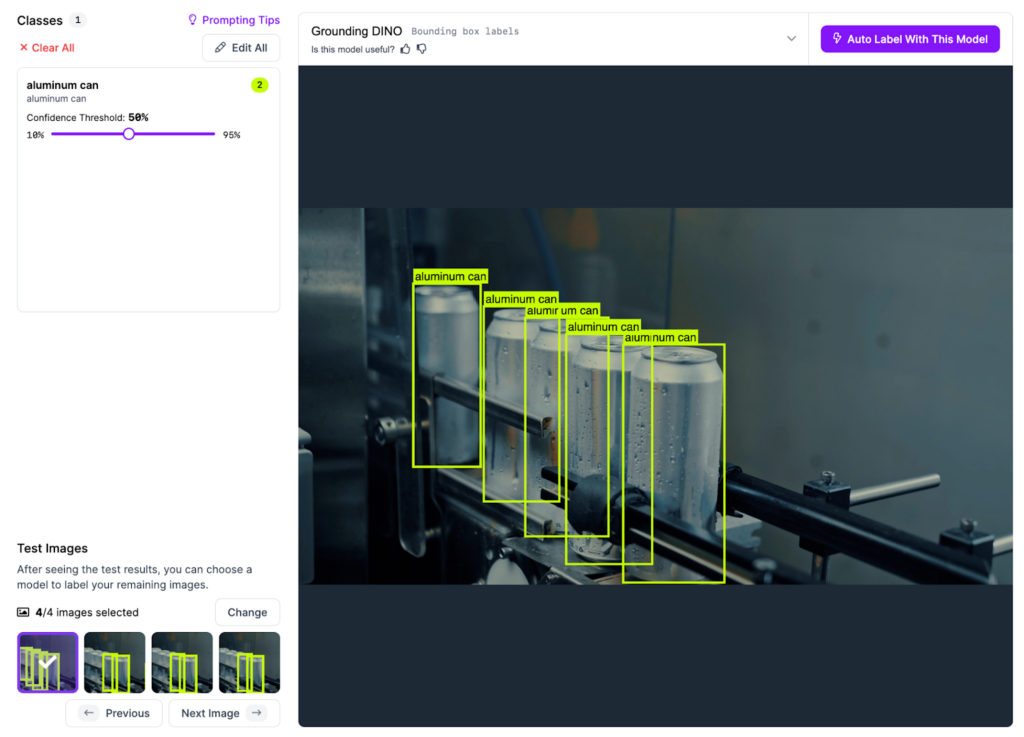
- Automatisk mærkning i stor skala: Når disse vanskelige billeder er identificeret, kan de sendes tilbage til Roboflow-datasættet. Brug Roboflows funktion til automatisk mærkning, en grundmodel eller din nuværende bedste model til automatiske annoteringer. En menneskelig kontrollør kan derefter verificere disse annoteringer i værktøjet Roboflow-annotering, hvor hver mærkning kan accepteres, afvises eller korrigeres på under 10 sekunder pr. billede i stedet for at bruge flere minutter på at tegne afgrænsningsrammer fra bunden.
- Genoplær og valider før implementering: Når de markerede billeder er mærket og føjet tilbage til datasættet, skal du generere en ny datasætversion i Roboflow og starte en ny træningskørsel. Når modellen er klar, skal du ikke implementere den med det samme. Brug Roboflows modelevaluering til at kontrollere, om den nye version faktisk er blevet bedre. Sammenlign præcision, genfinding og sikkerhedsscorer med din tidligere version på det samme testsæt. Hvis tallene bevæger sig i den rigtige retning, skal du implementere den. Hvis de ikke gør, kan de markerede billeder have brug for endnu en gennemgang, før modellen trænes igen.
Det er sådan, sløjfen lukkes. Du implementerer ikke kun en model. Du implementerer en infrastruktur, der kan blive ved med at lære fra fabriksgulvet og blive mere pålidelig over tid.
6. Implementeringsinfrastruktur
En model med en aktiv læringssløjfe er kun så nyttig som den infrastruktur, der kører den. Når dit system løbende forbedres, er den næste udfordring at sikre, at det implementeres konsekvent og pålideligt på hver linje og hvert sted, det skal dække.
Den rigtige Roboflow-implementeringsarkitektur afhænger af din specifikke fabrikssituation. Sådan vælger du:
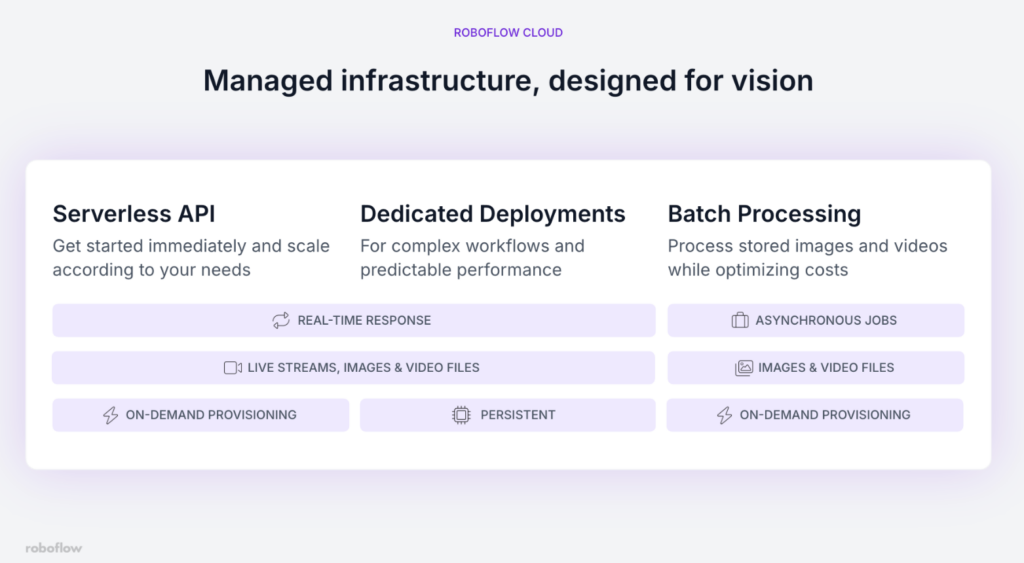
- Du validerer stadig eller udfører inspektioner med lav frekvens: Start med Serverløs API. Det kræver ingen opsætning af infrastruktur, skalerer automatisk og får dig i gang på få minutter. Ulempen er, at det kører på CPU, så latenstiden er højere – det betyder mindre, når du behandler billeder efter behov i stedet for en kontinuerlig videostrøm.
- Du kører produktionslinjer, der kræver ensartet inferens med lav latenstid: Brug en Dedikeret implementering. Du får en GPU-baseret server med isolerede ressourcer, forudsigelig ydeevne og understøttelse af tungere modeller. Det er det rigtige valg, når en forsinket detektion betyder, at en defekt del allerede har passeret inspektionspunktet.
- Dit anlæg har begrænset eller ustabil internetforbindelse: Implementer på enheden ved hjælp af Roboflow Inference på en lokal enhed som NVIDIA Jetson. Modellen kører lokalt, inferensen foregår uden internetforbindelse, og din produktionslinje forbliver i drift, selv hvis forbindelsen afbrydes.
- Du har brug for at behandle gemte billeder eller udføre revisioner af historisk videomateriale: Brug Batchbehandling. Det håndterer store datamængder uden behov for kodning og er betydeligt mere omkostningseffektivt end at køre en dedikeret implementering til arbejde, der ikke foregår i realtid.
Når din implementeringsarkitektur er valgt, giver Roboflows Device Manager dig mulighed for at skubbe arbejdsgangsopdateringer ud, overvåge enhedernes tilstand og administrere hele din enhedsflåde fra ét enkelt kontrolpanel uden at skulle røre hver enkelt enhed.
Få styr på implementering af visuel AI med Roboflow
Roboflow er designet til at understøtte implementering ved at levere værktøjer til at administrere hele livscyklussen, fra det første billede, kameraet optager, til den endelige inferens på den lokale enhed.
Uanset om anvendelsesområdet er optælling af dele på et transportbånd eller sporing af mere komplekse visuelle mønstre, er målet det samme: at omdanne visuelle data til handlingsrettet logik, der understøtter den daglige drift.
Den fysiske verden kan nu behandles som programmerbar. Tal med en Roboflow-ekspert i AI for at få mere at vide.


