Vi er trådt ind i æraen for visionsbaseret infrastruktur. Med udgangspunkt i mere end 200.000 projekter, 1 milliard træningsbilleder, 250.000 finjusterede modeller og 55 milliarder forudsigelser om året afslører Roboflows Rapport om visuelle AI-tendenser i 2026 de mest succesfulde teams, som ikke behandler computersyn som et enkeltstående projekt – de behandler det næsten som CI/CD for den fysiske verden.
De integrerer computersyn i deres bredere driftsstak og forbinder modellens resultater direkte med produktionslinjers styringer, lagerstyringssystemer, vedligeholdelsesarbejdsgange og kvalitetsprocesser. Det er denne integration, der skaber målbare resultater såsom reduceret nedetid, ensartet kvalitet, lavere operationel risiko og hurtigere reaktion på problemer på fabriksgulvet.
Hvis du leder efter et pejlemærkeprojekt, der leverer et øjeblikkeligt, målbart investeringsafkast og samtidig passer ind i en moderne, skalerbar teknisk stak, er dette måden, verdens førende produktionsteams implementerer visionsbaseret AI i stor skala på i dag.
Sådan anvender førende brancher Roboflows visionsbaserede AI
På tværs af produktion, logistik og forbrugsvarer følger de implementeringer af visionsbaseret AI, der leverer det stærkeste langsigtede afkast, typisk det samme mønster. Modellerne udfører inferens ved kanten, så systemet kan reagere hurtigt og opfylde kravene til svartid i realtid. Resultaterne forbindes direkte med efterfølgende styringssystemer, så detektioner fører til handlinger i stedet for blot advarsler. Teams opbygger også aktive læringssløjfer, der bringer nye produktionsdata tilbage i træningsprocessen, så modellen løbende kan forbedres, efterhånden som forholdene ændrer sig. Dette mønster ses tydeligt i reelle implementeringer hos virksomheder som USG Corporation, Almond og BNSF Railway.
1. Industriel produktion: Det visuelle registreringssystem
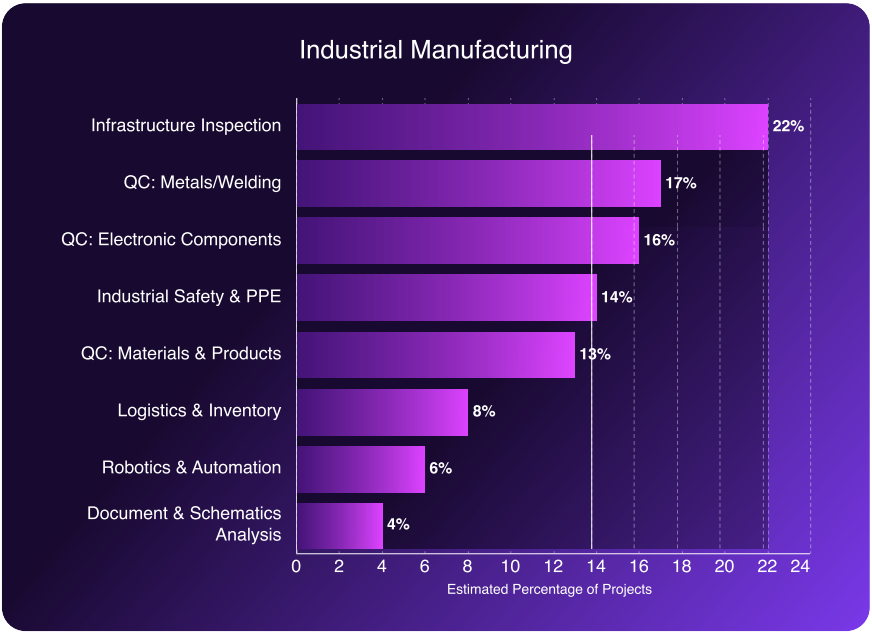
I industriel produktion står defektdetektion og kvalitetsinspektion for omkring 68 % af alle implementeringer af visionsbaseret AI i produktionen. I de fleste implementeringer er det tekniske mål ikke blot at markere defekter til manuel gennemgang, men også at lukke løkken mellem detektion og reaktion. Når en model registrerer en anomali, udløser systemet en deterministisk handling såsom at omdirigere et produkt, standse en linje eller sende et signal til en PLC.
Et visionssystem, der kun genererer advarsler, som en kvalitetschef skal gennemgå, fungerer primært som et overvågningsværktøj. Et visionssystem, der sender et signal direkte til en PLC og automatisk omdirigerer et produkt, bliver en del af driftsinfrastrukturen. Disse to arkitekturer giver meget forskellige resultater med hensyn til investeringsafkast, og forskellen bliver endnu større, efterhånden som implementeringerne skaleres på tværs af produktionslinjer.
De strategiske prioriteter:
- Kvalitetskontrol (46 %): Digital standardisering af inspektionskriterier på tværs af flere globale lokationer, hvilket reducerer variation forårsaget af operatørafhængige vurderinger.
- Inspektion af infrastruktur (22 %): Automatisk registrering af revner, lækager og mekanisk slitage på udstyr, før det fører til uplanlagt nedetid, hvilket understøtter skiftet fra planlagt til prædiktiv vedligeholdelse.
- Sikkerhed og overholdelse (14 %): Overvågning af arbejdspladsforhold i realtid for at sikre, at driftsregler og sikkerhedsstandarder følges, f.eks. ved at registrere overtrædelser af kravene til personlige værnemidler eller identificere personer, der går ind i områder med begrænset adgang, og udløse automatiske advarsler eller adgangskontroller.
Eksempel: AI reducerer subjektiviteten i kvalitetskontroller hos USG
USG Corporation, den største producent af gipsplader i Nordamerika, havde brug for ensartet kvalitetsinspektion på tværs af 50 produktionslokationer. Den tidligere proces var baseret på, at individuelle operatører foretog subjektive vurderinger på fabriksgulvet. Inspektionsresultaterne varierede mellem lokationer og mellem skiftehold, hvilket gjorde det vanskeligt at håndhæve én fælles kvalitetsstandard i hele organisationen.
USG implementerede én versionsstyret model på alle 50 lokationer ved hjælp af Roboflow Inference, hvilket eliminerede behovet for at opbygge og vedligeholde separate datapipelines for hvert anlæg. Når modellen registrerer en fejljustering af en plade, som sandsynligvis vil forårsage en efterfølgende blokering, sender den et signal med lav latenstid direkte til anlæggets PLC, så produktet automatisk omdirigeres. Beslutningen træffes med maskinhastighed uden at vente på, at et menneske gennemgår en advarsel.
Resultatet er en kvalitetsproces, der anvender den samme standard på alle lokationer og under alle skiftehold. Inspektionsresultaterne afhænger ikke længere af, hvilken operatør der er på vagt. Modellens resultat udløser en fysisk handling, og det er dét, der adskiller et produktionsklart visionssystem fra et overvågningskontrolpanel.
Want to learn more about Roboflow?
2. Forbrugsvarer: Implementeringshastighed og autonomi ved kanten
Produktionslinjer for forbrugsvarer kører med hastigheder, hvor skybaseret inferens ikke er en praktisk mulighed. Når produkter bevæger sig med mere end 100 FPS, tilfører en netværksrundtur til en fjernserver en inferenslatenstid, der gør defektdetektion i realtid umulig. Når et svar fra skyen ankommer, har det pågældende produkt allerede passeret flere efterfølgende stationer. Implementering ved kanten er ikke en optimering i denne sammenhæng; det er et ufravigeligt krav.
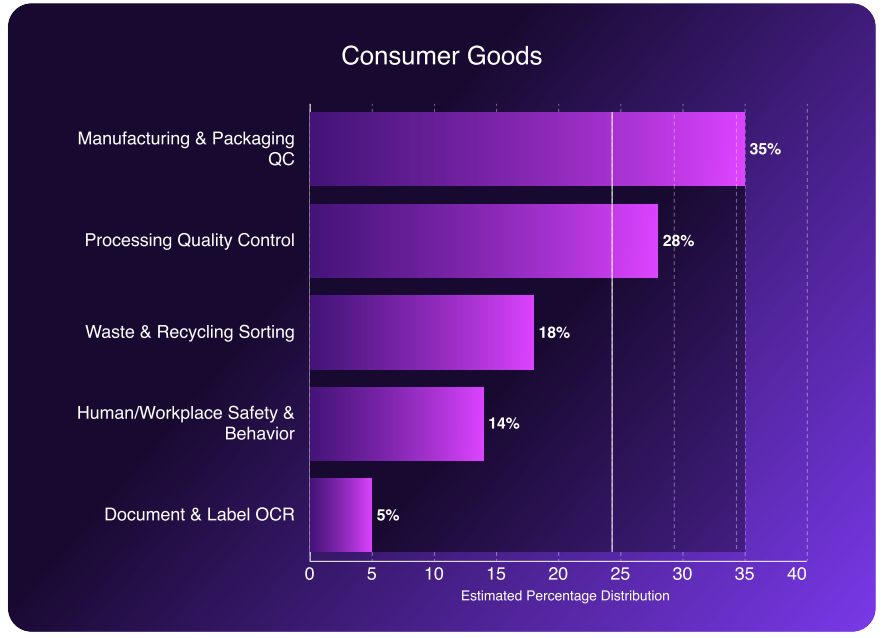
Kvalitetskontrol inden for produktion, emballering og forarbejdning står tilsammen for 63 % af implementeringerne af visionsbaseret AI inden for forbrugsvarer. De teams, der med succes driver disse systemer, implementerer modeller direkte på enheder ved kanten, holder inferenslatenstiden under et millisekund og eliminerer enhver afhængighed af netværkets tilgængelighed.
De strategiske prioriteter:
- Kvalitetskontrol af emballage (35 %): Verificering i realtid af etiketplacering, printkvalitet og forseglingens integritet ved produktionslinjens hastighed, før produkterne emballeres og sendes
- Proceskvalitet (28 %): Automatiseret inspektion af tekstiler, fødevarer og andre forarbejdede varer for overfladefejl eller kontaminering, mens emnerne er i bevægelse
- Automatiseret sortering (18 %): Klassificering og adskillelse af materialer med høj gennemstrømning i genanvendelses- og affaldsstrømme, som erstatter manuelle sorteringsprocesser, der ikke kan skaleres til produktionsmængder
Eksempel: Almond
Traditionelle industrirobotter fungerer godt i faste miljøer med store mængder, hvor produkttype og placering er ensartede. Når produktvariationen øges, som ved plukkeoperationer med mange forskellige varer, har konventionelle robotter vanskeligt ved at følge med, fordi de mangler den visuelle forståelse, der er nødvendig for at tilpasse sig skiftende input. Almond byggede et robotbaseret plukkesystem med computersyn, der specifikt er udviklet til at håndtere denne variation.
Overgangen til RF-DETR, en transformerbaseret arkitektur til objektdetektering, der er optimeret til ydeevne i realtid på edge-enheder, øgede Almonds plukkenøjagtighed fra 67 % til 81 %. Denne forbedring flytter systemet fra marginalt til kommercielt levedygtigt på tværs af et langt bredere udvalg af produkttyper.
Systemet kører fuldt lokalt ved hjælp af Roboflow Inference Server. Inferensen foregår lokalt, så svartiderne er deterministiske og ikke påvirkes af variationer i netværket. Videodata fra anlægget forbliver på stedet, hvilket imødekommer krav til datasuverænitet, der ofte udgør en hindring for indkøb i industrielle virksomhedsmiljøer.
3. Logistik og robotteknologi: MLOps-svinghjulet
En almindelig udfordring ved implementeringer inden for logistik og robotteknologi er forringelse af modellens ydeevne efter lanceringen. En model, der klarer sig godt under træning og validering, vil med tiden møde nye forhold i produktionen, som ikke indgik i de oprindelige træningsdata. Produktemballagen kan for eksempel ændre sig, eller lagerets indretning kan blive opdateret. Når disse ændringer ikke indarbejdes i modellen igen, falder ydeevnen langsomt, og problemet kan forblive ubemærket, indtil det begynder at påvirke driften.
Dette er normalt ikke et problem med modellens kvalitet, men med systemarkitekturen. Den praktiske løsning er at udforme implementeringen med løbende gen-træning for øje fra begyndelsen i stedet for at behandle gen-træning som en senere vedligeholdelsesopgave. Systemer, der kræver et stort manuelt gen-træningsprojekt med få måneders mellemrum, bliver dyre at drive og vanskelige at skalere.
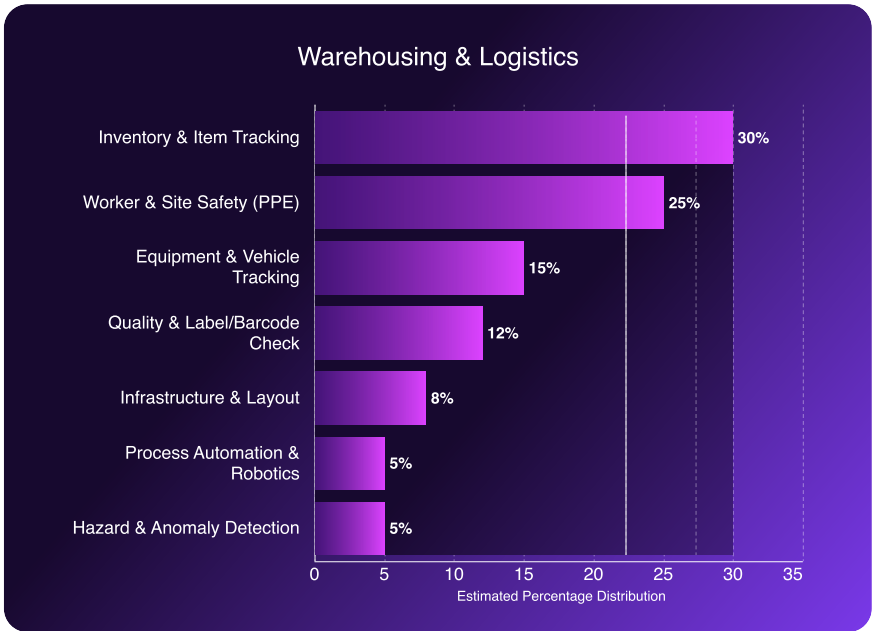
I lagermiljøer udgør lagerbeholdning og sporing af varer det største anvendelsesområde med omkring 30 %, efterfulgt af overvågning af medarbejdersikkerhed og personlige værnemidler med cirka 25 %. Mange af disse systemer kører på eksisterende kamerainfrastruktur over hovedet, så yderligere investeringer i hardware er relativt små. Den største driftsmæssige udfordring er at opretholde modellens nøjagtighed, efterhånden som lagermiljøet gradvist ændrer sig over tid.
De strategiske prioriteter:
- Autonom lageroptælling (30 %): Kontinuerlig optælling på SKU-niveau ved hjælp af eksisterende kameraer over hovedet, som erstatter periodiske manuelle lageroptællinger med lagerindsigt i realtid.
- Verificering af specifikationer (12 %): Automatiseret sammenligning af fysiske palleopbygninger og sammensætninger med digitale specifikationer, hvilket hjælper med at opdage afvigelser, før produkterne forlader anlægget.
Eksempel: BNSF Railway
BNSF, et datterselskab af Berkshire Hathaway, driver et af de største godsjernbanenetværk i Nordamerika. Det er ekstremt vanskeligt at udføre manuel inspektion i stor skala af et netværk, der strækker sig over omkring 32.500 miles. Virksomheden bruger computersyn, der er bygget med Roboflow, til at automatisere lageroptælling på intermodale terminaler og inspicere toghjul på vigtige punkter i jernbanenetværket.
Som Asim Ghanchi, BNSF’s AVP for teknologi, forklarer, “Det er nemt at opnå positive resultater ved hjælp af AI i et laboratoriemiljø, men den virkelige udfordring opstår, når løsningen skal skaleres på tværs af et netværk som vores uden at forstyrre den daglige drift.”
For at bygge og implementere disse systemer tilbyder Roboflow funktioner som mærkning og optimering af datasæt, modeltræning i et hostet miljø samt AI-inferens på edge-enheder, så modeller kan køre tæt på det sted, hvor inspektionerne finder sted. Arbejdsgange med mennesket i løkken bruges også til at forbedre datasæt over tid. Når modellen møder et nyt særtilfælde eller genererer en detektion med lav sikkerhed, kan systemet automatisk udtage disse data som stikprøve og sende dem til menneskelig gennemgang. Når eksemplerne er mærket, kan de føjes tilbage til træningsdatasættet, så modellen kan tilpasse sig, efterhånden som forholdene i den virkelige verden ændrer sig.
Implementering af visionsystemer i disse miljøer kræver modeller, der kan fungere pålideligt på tværs af forskellige lokationer og skiftende forhold. Belysningen varierer på tværs af regioner og årstider, kameraopsætningerne kan være forskellige fra sted til sted, og vejrforholdene kan spænde fra ekstrem varme til temperaturer under frysepunktet. Den virkelige udfordring er ikke blot at bygge en model, der fungerer under test, men at implementere et system, der fortsat præsterer stabilt på tværs af et stort og komplekst driftsnetværk.
Ved at automatisere opgaver såsom inspektion af aktiver og overvågning af lagerbeholdningen på rangerbanegårde hjælper computersyn virksomheden med at opnå bedre indsigt i driften og opdage potentielle problemer tidligere på tværs af dens jernbaneinfrastruktur.
Computersyn som din konkurrencemæssige AI-fordel
I 2026 handler den konkurrencemæssige kløft ikke længere blot om forskellen mellem virksomheder, der bruger AI, og dem, der ikke gør. Den mere betydningsfulde forskel ligger mellem organisationer, der driver et lille, isoleret AI-projekt, og dem, der integrerer fuldt funktionelt og pålideligt computersyn i deres driftssystemer.
De implementeringer, der giver de stærkeste langsigtede resultater, er opbygget som komplette systemer frem for selvstændige modeller. Inferens kører ved kanten, så beslutninger kan træffes i realtid. Arbejdsgange med mennesket i løkken hjælper teams med at gennemgå usikre tilfælde og føje nye data tilbage til træningsdatasættet. Integration med efterfølgende systemer sikrer, at registreringer udløser handlinger såsom advarsler, procesjusteringer eller styresignaler.
Målet er at skabe et computersynssystem, der fortsat fungerer, når forholdene i den virkelige verden ændrer sig. Belysningen skifter, produkterne udvikler sig, kamerahardwaren varierer fra sted til sted, og produktionsmiljøer forbliver sjældent statiske. En produktionsimplementering skal kunne håndtere disse ændringer og samtidig skaleres på tværs af lokationer uden konstant manuel vedligeholdelse.
Det er derfor, Roboflow er blevet branchestandarden. Uanset om du implementerer RF-DETR helt ude ved kanten for at opdage fejl ved 100+ FPS eller orkestrerer en feedbackloop for aktiv læring på tværs af tredive tusind miles jernbane, er Roboflows AI-platform til computersyn det fundament, der i dag gør det muligt for over halvdelen af Fortune 100-virksomhederne.
Den fysiske verden er klar til at blive digitaliseret. Skab fremtiden med Roboflow.