

Stel je dit voor: op lijn drie wordt een defect gedetecteerd. Voordat het de volgende werkplek bereikt, gaat er een waarschuwing af, wordt de operator geïnformeerd en wordt de detectie geregistreerd met een tijdstempel, een betrouwbaarheidsscore en een camera-ID. Niemand hoefde op te letten. Het systeem merkte het op.
Dat is hoe visuele AI op de fabrieksvloer eruitziet wanneer het daadwerkelijk werkt. Niet alleen een model dat op de achtergrond inferentie uitvoert, maar een live operationele laag die wat je camera's zien omzet in beslissingen, waarschuwingen en gegevens waarop je team actie kan ondernemen.
De meeste teams richten zich op het bouwen van het model. Het moeilijkere probleem, en het probleem dat bepaalt of het systeem echte waarde oplevert, is het bouwen van de infrastructuur eromheen: de juiste datastrategie, de juiste implementatiearchitectuur en de juiste feedbacklus. Dat is wat een werkend prototype verandert in een systeem waarop je productievloer kan vertrouwen.
Dit is het stappenplan om daar met Roboflow te komen.
Visuele AI implementeren met Roboflow
Zodra je toepassing is gedefinieerd, is de volgende stap de implementatie. Hierbij wordt een werkend model omgezet in een systeem dat betrouwbaar werkt onder reële omstandigheden. Het visuele-AI-platform van Roboflow biedt een gestructureerde aanpak om van prototype naar productie te gaan, met aandacht voor configuratie, gegevens en voortdurende verbetering.
1. De fysica van de sensor
Je camera is de API naar de echte wereld. Alles wat daarna komt, je model, je detecties en je metingen, is slechts zo betrouwbaar als wat door die lens binnenkomt. In een echte fabrieksomgeving zullen twee zaken je systeem stilletjes verstoren als je er vooraf geen rekening mee houdt: lensvervorming en inconsistente belichting.
- De valkuil van lensvervorming: Groothoeklenzen zijn populair op fabrieksvloeren omdat ze meer van de omgeving vastleggen. De keerzijde is fisheye-vervorming: rechte lijnen buigen, rasters sluiten niet meer op elkaar aan en je coördinatensysteem verschuift. In een laboratorium zie je dit gemakkelijk over het hoofd. In productie verandert het een betrouwbaar model in een onbetrouwbaar model.
- De productieoplossing (intrinsiek versus extrinsiek): Met Roboflow Workflows kun je vervormingscorrectie rechtstreeks in je inferentiepijplijn opnemen. Het blok voor camerakalibratie corrigeert de vervorming van het beeld voordat het je model bereikt. Het blok voor perspectiefcorrectie zet het schuin opgenomen camerabeeld vervolgens om naar een genormaliseerde weergave van bovenaf, waarbij gecorrigeerde coördinaten worden doorgegeven aan alle daaropvolgende meetstappen.
- Belichting als variabele: De fabrieksbelichting verandert in de loop van de dag: ploegwisselingen, zonlicht door ramen en schaduwen die er 's ochtends nog niet waren. Roboflow pakt dit in beide fasen aan: Auto-Adjust Contrast normaliseert de belichting in trainingsafbeeldingen en het blok Contrast Equalization in Workflows corrigeert dit tijdens inferentie, ook in ongelijkmatig belichte scènes waarin delen van het beeld donkerder zijn dan andere.
Schone, consistente invoer vormt de basis, maar een model dat op dag één goed werkt, heeft nog steeds een manier nodig om nauwkeurig te blijven wanneer de werkelijke omstandigheden afwijken van de omstandigheden waarop het is getraind.
2. Standaardiseer de fysieke opstelling
Een visueel systeem opschalen over meerdere productielijnen is niet alleen een softwareprobleem. Als de camera op lijn één op één meter boven de tafel is gemonteerd onder een hoek van 45 graden, moet die exacte opstelling worden gedocumenteerd en op elke andere lijn worden nagebouwd. Kleine fysieke variaties die in een laboratorium gemakkelijk te compenseren zijn, worden in productie echte foutbronnen. Ze verschijnen als onverklaarbare dalingen in de betrouwbaarheid in je Roboflow-monitoringsdashboard voordat je de fysieke oorzaak ooit hebt achterhaald.
- Standaardiseer je bevestigingen en hoeken: Gebruik stijve hardware van industriële kwaliteit en definieer een vaste montagehoek en -hoogte. Zelfs een kleine verschuiving van de camerapositie kan de perspectieftransformatie die je in je Roboflow Workflow hebt geconfigureerd verstoren. Dit betekent dat de coördinatennormalisatie die op lijn één werkte, het model op lijn twee nu een iets ander beeld aanlevert.
- Standaardiseer je afstand, gezichtsveld en achtergrond: Houd de afstand tussen camera en object en het zichtbare gebied consistent tussen de verschillende opstellingen. Als de scène van de ene lijn tot de andere te sterk verandert, krijgt je model in feite invoer te zien waarop het nooit is getraind. Model Monitoring van Roboflow zal dit weerspiegelen als een daling van de gemiddelde betrouwbaarheid per apparaat.
- Standaardiseer je belichtingsopstelling: Houd de richting, intensiteit en plaatsing van de belichting zo consistent mogelijk. Het blok Contrast Equalization van Roboflow kan geleidelijke variaties in de belichting tijdens inferentie verwerken, maar het werkt het best wanneer de fysieke basis al onder controle is. Hoe stabieler je belichting, hoe minder correctiewerk de pijplijn hoeft uit te voeren.
- Standaardiseer over locaties heen met Device Manager: Zodra je fysieke opstelling is gedocumenteerd, kun je met Device Manager van Roboflow dezelfde Workflow vanaf één dashboard implementeren op elk edgeapparaat in je vloot, zonder handmatige updates per locatie. Met aangepaste metadata kun je bovendien elke inferentie voorzien van een locatie-aanduiding zoals`warehouse_a` of`line_3`. Zo kun je een locatie onmiddellijk isoleren in Model Monitoring wanneer de prestaties ervan beginnen af te nemen, in plaats van de hele vloot te moeten onderzoeken.
Een gedocumenteerde, herhaalbare fysieke opstelling vermindert het aantal variabelen waarmee je model rekening moet houden, maar elimineert ze niet. Na verloop van tijd veranderen de omstandigheden en je systeem moet zo zijn opgebouwd dat het dit opmerkt.
3. Slimme datastrategie
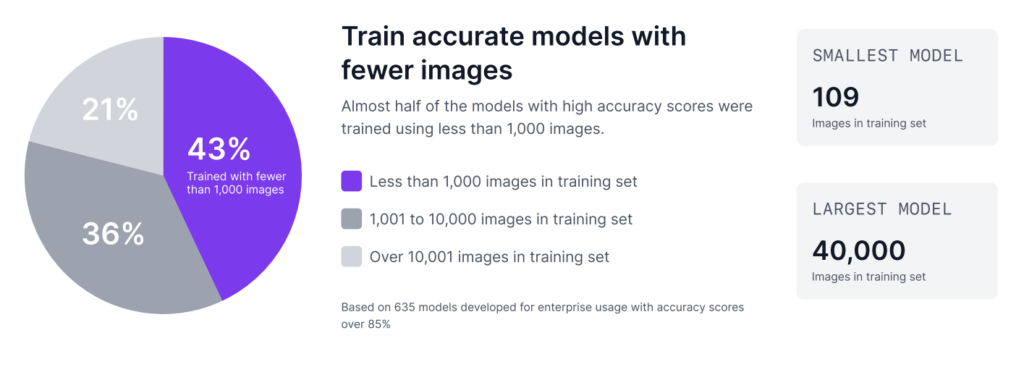
Zoals Roboflow’s rapport Trends in visuele AI laat zien, vereist aangepaste visuele AI vaak minder data dan veel teams verwachten. 43% van de bedrijfsmodellen met de hoogste nauwkeurigheidsscores is getraind met minder dan 1.000 afbeeldingen. Bovendien zijn veel succesvolle bedrijfsmodellen gebouwd met slechts een paar honderd afbeeldingen.
Stap 1: Bouw een haalbaarheidsmodel met 50 afbeeldingen
Met Roboflow kun je een eerste haalbaarheidsmodel bouwen met ongeveer 50 afbeeldingen. Dit moet echter alleen worden beschouwd als een haalbaarheidscontrole, niet als een productieklaar model. In deze fase is het doel simpelweg aantonen dat visuele AI het probleem kan oplossen en laten zien dat het de moeite waard is om het toepassingsscenario verder te ontwikkelen.
Zo doe je dat in Roboflow:
- Upload en annoteer je 50 afbeeldingen in je Roboflow-project
- Ga in de zijbalk naar Versies en klik op Nieuwe versie genereren
- Stel de verdeling voor training, validatie en testen in en configureer je voorbewerkingsstappen. Laat augmentaties in deze fase uitgeschakeld, zodat je een zuiver beeld krijgt van hoe je gegevens op zichzelf presteren
- Klik op Genereren, klik vervolgens op Aangepast trainen, selecteer een modelarchitectuur en start de training
Het model dat je hier krijgt, is niet het model dat je in productie neemt. Het is een indicatie. Als het met 50 afbeeldingen je doelobject überhaupt kan detecteren, is het de moeite waard om het toepassingsscenario op te schalen.
Stap 2: Schaal op naar 500 afbeeldingen voor validatie in productie
Zodra die waarde is aangetoond, is de volgende stap opschalen naar 500 afbeeldingen. De reden is eenvoudig. In een productieomgeving heb je een betekenisvolle testset nodig om te controleren of het model stabiel genoeg is voor daadwerkelijk gebruik. Als ongeveer 10% van de gegevens wordt achtergehouden voor testen, leveren 500 afbeeldingen ongeveer 50 testafbeeldingen op. Dat vormt een veel sterkere basis voor validatie. Testen met slechts enkele afbeeldingen geeft niet genoeg vertrouwen in hoe het model op de werkvloer zal presteren.
De stappen in Roboflow zijn hetzelfde, maar wat je configureert verandert:
- Upload en annoteer je uitgebreide gegevensset in hetzelfde Roboflow-project
- Ga naar Versies → Nieuwe versie genereren
- Stel deze keer een doelbewuste verdeling voor training, validatie en testen in, ongeveer 70/20/10, zodat je ongeveer 50 testafbeeldingen overhoudt voor een goede validatie
- Augmentaties zijn nu het overwegen waard: voeg alleen augmentaties toe die de werkelijke omstandigheden op je werkvloer weerspiegelen, en niets meer
- Klik op Genereren en vervolgens op Aangepast trainen om de training te starten
De gegevensset waarop je traint, is een startpunt, geen bovengrens. De afbeeldingen die je model het nauwkeurigst maken, zijn de afbeeldingen die het nog niet heeft gezien, en die worden al op je fabrieksvloer vastgelegd.
4. Augmentatie is simulatie van de omgeving
Een veelgemaakte fout bij modelontwikkeling is het toepassen van te veel augmentaties zonder duidelijke reden. Het is eenvoudig om meerdere opties in te schakelen en een robuuster model te verwachten, maar dit voegt vaak onnodige ruis toe en vermindert de prestaties.
Elke augmentatie moet een werkelijke omstandigheid uit je omgeving vertegenwoordigen. Als deze geen daadwerkelijke variatie op de fabrieksvloer weerspiegelt, kan de augmentatie het model in verwarring brengen in plaats van het te verbeteren. Het doel is niet om de gegevensset complexer te maken, maar om deze realistischer te maken.
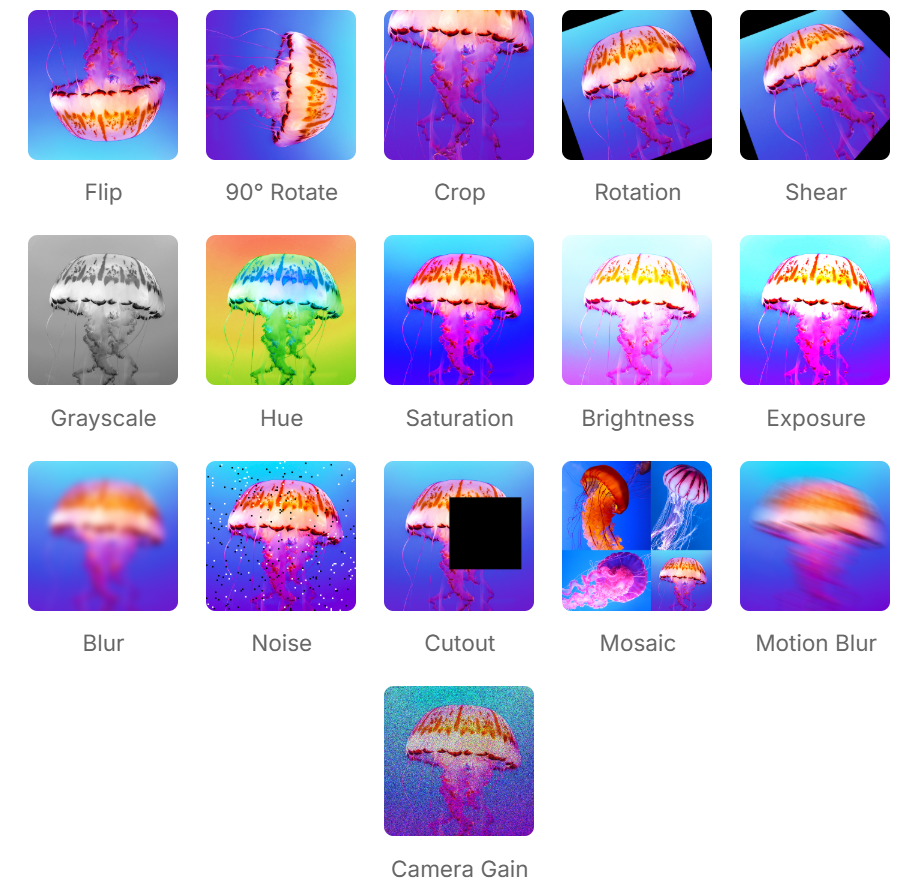
Augmentaties toevoegen in Roboflow gebeurt in dezelfde workflow voor het maken van versies als in de vorige stap, direct onder de voorbewerking wanneer je een nieuwe versie genereert. Hieronder zie je wanneer het de moeite waard is om elke augmentatie op te nemen en wanneer niet.
- Rotatie: Als producten in verschillende oriëntaties op een transportband kunnen verschijnen, zoals rotaties van 90 graden, moet rotatie worden opgenomen. Als het product altijd in dezelfde oriëntatie verschijnt, kan het toevoegen van gedraaide afbeeldingen onrealistische scenario’s introduceren en de nauwkeurigheid verminderen.
- Helderheid & belichting: De lichtomstandigheden veranderen vaak gedurende de dag. Zo kunnen zonlicht door fabrieksramen of variaties in kunstmatige verlichting invloed hebben op de manier waarop objecten eruitzien. Door deze veranderingen te simuleren, presteert het model consistenter onder verschillende lichtomstandigheden.
- Vervaging: Als de camera of het object tijdens het gebruik mogelijk lichte beweging, focusvariatie of trillingen ervaart, kan een kleine hoeveelheid vervagingsaugmentatie helpen. Maar als de camera vaststaat en het beeld altijd scherp is, kan het toevoegen van vervaging de modelkwaliteit alleen maar verminderen.
- Ruis of cameraversterking: Als de productcamera soms korrelige beelden produceert door weinig licht of sensorbeperkingen, kan het toevoegen van ruis of cameraversterking het model robuuster maken. Als de echte beelden al helder zijn, moet dit worden vermeden.
- Bijsnijden of uitsnijden: Dit kan nuttig zijn wanneer objecten gedeeltelijk geblokkeerd kunnen worden, aan de rand van het beeld kunnen worden afgesneden of niet altijd volledig zichtbaar zijn. Als in elke productieafbeelding volledige zichtbaarheid wordt verwacht, weerspiegelen deze augmentaties mogelijk niet de werkelijkheid.
- Scheeftrekken of perspectiefvariatie: Dit is alleen nuttig wanneer het camerabeeld of de uitlijning van het object tijdens het echte gebruik enigszins verandert. Als de fysieke opstelling gestandaardiseerd is en de camerahoek vaststaat, zijn deze augmentaties doorgaans niet nodig.
- Spiegelen: Dit mag alleen worden gebruikt als het product in werkelijkheid gespiegeld kan verschijnen. Als de links-rechtsoriëntatie betekenis heeft, kan spiegelen onjuiste voorbeelden creëren en het model in verwarring brengen.
Augmentaties helpen het model variatie te voorzien, maar ze zijn gebaseerd op wat je verwacht. Met actief leren verwerk je juist wat je niet had voorzien.
5. Infrastructuur voor actief leren
In echte productieomgevingen blijft een model niet voor altijd nauwkeurig. Zodra er een nieuwe SKU op de productielijn verschijnt, een lens vuil wordt of de verlichting verandert, kan het model te maken krijgen met dataverschuiving. Daarom mag het systeem na de implementatie niet als statisch worden beschouwd. Het moet zo worden ontworpen dat het zich in de loop van de tijd kan verbeteren. Roboflow ondersteunt dit door teams te helpen productiegegevens te gebruiken om het model voortdurend te versterken.
- De lus voor actief leren: Stop niet bij het uitvoeren van inferentie; monitor de resultaten. Stel in Roboflow Workflows een filter in om detecties met een lage betrouwbaarheid automatisch te markeren. Een goed startpunt is een betrouwbaarheid van 50%. Alles wat het model onder die drempel teruggeeft, moet worden gemarkeerd voor beoordeling. Naarmate je model volwassener wordt en de basisbetrouwbaarheid stijgt, kun je die drempel verhogen naar 60% of 70%. Deze onzekere voorspellingen laten zien dat het model meer gegevens nodig heeft.
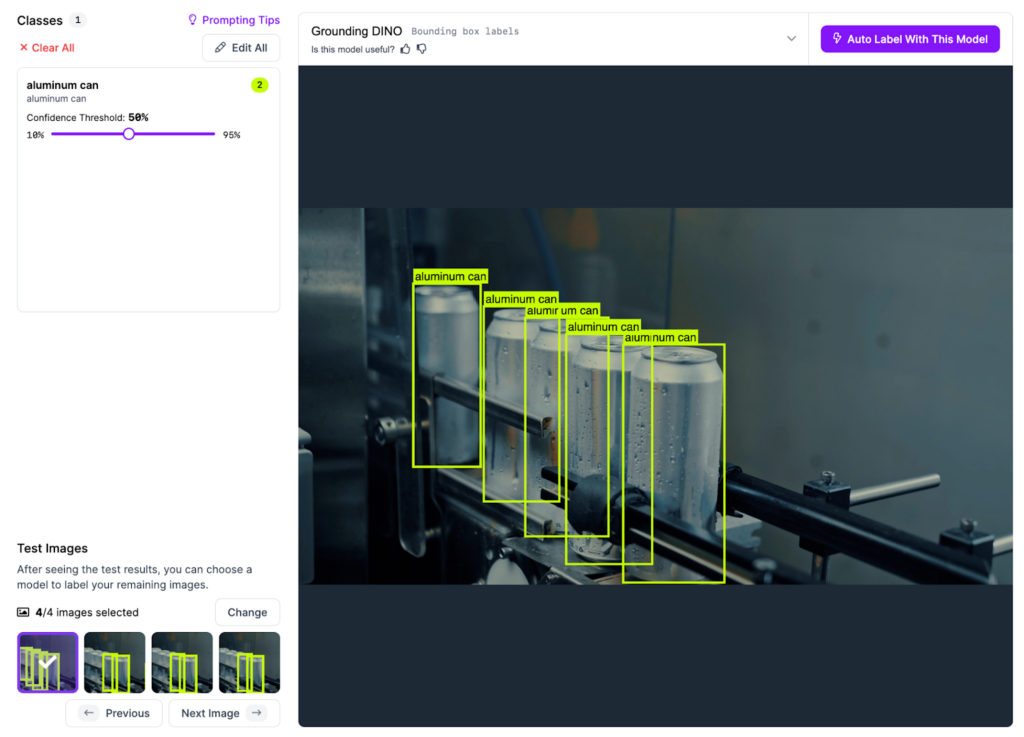
- Automatisch labelen op schaal: Zodra deze moeilijke afbeeldingen zijn geïdentificeerd, kunnen ze terug naar de Roboflow-dataset worden gestuurd. Gebruik de functie Auto-Label van Roboflow, een basismodel of je huidige beste model voor automatische annotaties. Een menselijke beoordelaar kan die annotaties vervolgens controleren in de Roboflow-annotatietool, waarbij elk label in minder dan 10 seconden per afbeelding wordt geaccepteerd, afgewezen of gecorrigeerd, in plaats van meerdere minuten te besteden aan het helemaal opnieuw tekenen van begrenzingsvakken.
- Opnieuw trainen en valideren vóór implementatie: Zodra de gemarkeerde afbeeldingen zijn gelabeld en weer aan de dataset zijn toegevoegd, genereer je een nieuwe datasetversie in Roboflow en start je een nieuwe trainingsrun. Wanneer het model klaar is, implementeer je het niet onmiddellijk. Gebruik de modelevaluatie van Roboflow om te controleren of de nieuwe versie daadwerkelijk is verbeterd. Vergelijk precisie-, recall- en betrouwbaarheidsscores met die van je vorige versie op dezelfde testset. Als de cijfers zich in de juiste richting ontwikkelen, implementeer je het model. Als dat niet het geval is, moeten de gemarkeerde afbeeldingen mogelijk nogmaals worden beoordeeld voordat je opnieuw traint.
Zo wordt de lus gesloten. Je implementeert niet alleen een model. Je implementeert een infrastructuur die kan blijven leren van de productievloer en in de loop van de tijd betrouwbaarder wordt.
6. Implementatie-infrastructuur
Een model met een lus voor actief leren is slechts zo nuttig als de infrastructuur waarop het draait. Zodra je systeem zich voortdurend verbetert, is de volgende uitdaging ervoor te zorgen dat het consistent en betrouwbaar wordt geïmplementeerd op elke productielijn en elke locatie die het moet ondersteunen.
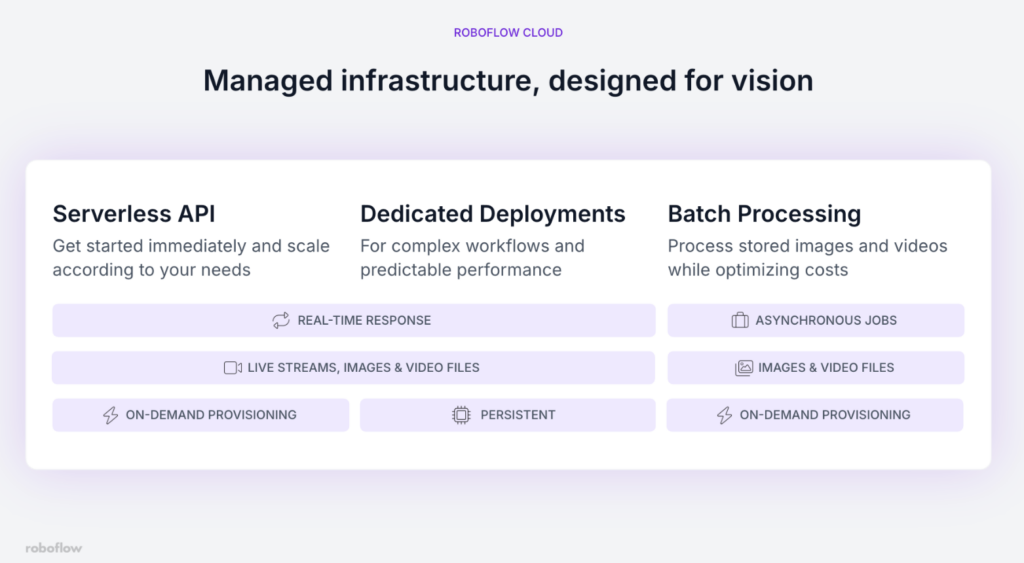
De juiste Roboflow-implementatiearchitectuur hangt af van jouw specifieke fabriekssituatie. Zo maak je de juiste keuze:
- Je valideert nog steeds of voert inspecties met een lage frequentie uit: Begin met de Serverloze API. Er is geen infrastructuurconfiguratie nodig, de API schaalt automatisch en je kunt binnen enkele minuten aan de slag. Het compromis is dat deze op CPU draait, waardoor de latentie hoger is. Dit is minder belangrijk wanneer je afbeeldingen op aanvraag verwerkt in plaats van een continue live stream.
- Je beheert productielijnen die live en consistente inferentie met lage latentie nodig hebben: Gebruik een Toegewijde implementatie. Je krijgt een server met GPU-ondersteuning, geïsoleerde resources, voorspelbare prestaties en ondersteuning voor zwaardere modellen. Dit is de juiste keuze wanneer een vertraagde detectie betekent dat een defect onderdeel het inspectiepunt al is gepasseerd.
- Je faciliteit heeft beperkte of onbetrouwbare internetverbindingen: Implementeer op het apparaat met Roboflow Inference op een edge-apparaat zoals een NVIDIA Jetson. Het model draait lokaal, inferentie vindt plaats zonder internetverbinding en je productielijn blijft actief, zelfs als de verbinding wegvalt.
- Je moet opgeslagen afbeeldingen verwerken of audits uitvoeren op historische beelden: Gebruik Batchverwerking. Deze verwerkt grote hoeveelheden gegevens zonder programmeerwerk en is aanzienlijk kosteneffectiever dan een toegewijde implementatie voor werk dat niet in realtime hoeft te worden uitgevoerd.
Zodra je implementatiearchitectuur is gekozen, kun je met Roboflow's Device Manager workflowupdates doorvoeren, de apparaatstatus controleren en je volledige vloot vanuit één dashboard beheren, zonder elk apparaat afzonderlijk te hoeven benaderen.
Beheers de implementatie van AI voor computervisie met Roboflow
Roboflow is ontworpen om implementatie te ondersteunen door tools te bieden voor het beheren van de volledige levenscyclus, van het eerste beeld dat door de camera wordt vastgelegd tot de uiteindelijke inferentie aan de rand.
Of de toepassing nu bestaat uit het tellen van onderdelen op een transportband of het volgen van complexere visuele patronen, het doel is hetzelfde: visuele gegevens omzetten in toepasbare logica die echte bedrijfsactiviteiten ondersteunt.
De fysieke wereld kan nu worden behandeld als programmeerbaar. Spreek met een Roboflow AI-expert voor meer informatie.