Se for deg dette: En feil oppdages på linje tre. Før den når neste stasjon, utløses et varsel, operatøren varsles, og oppdagelsen loggføres med et tidsstempel, en konfidensskår og en kamera-ID. Ingen trengte å følge med. Systemet oppdaget den.
Det er slik visuell KI på fabrikkgulvet ser ut når den faktisk fungerer. Ikke bare en modell som kjører inferens i bakgrunnen, men et aktivt driftslag som omgjør det kameraene dine ser, til beslutninger, varsler og data teamet ditt kan handle på.
De fleste team fokuserer på å bygge modellen. Den vanskeligere oppgaven, og den som avgjør om systemet gir reell verdi, er å bygge infrastrukturen rundt den: riktig datastrategi, riktig distribusjonsarkitektur og riktig tilbakemeldingssløyfe. Det er dette som gjør en fungerende prototype til et system fabrikkgulvet ditt kan stole på.
Dette er planen for å komme dit med Roboflow.
Slik distribuerer du visuell KI med Roboflow
Når bruksområdet er definert, er neste steg distribusjon. Det er her en fungerende modell blir omgjort til et system som kjører pålitelig under virkelige forhold. Roboflows plattform for visuell KI gir en strukturert fremgangsmåte for å gå fra prototype til produksjon, med oppsett, data og kontinuerlig forbedring.
1. Sensorens fysikk
Kameraet ditt er API-et mot den virkelige verden. Alt nedstrøms, modellen, deteksjonene og målingene dine, er bare så pålitelig som det som kommer gjennom objektivet. I et ekte fabrikkområde er det to ting som stille vil ødelegge systemet ditt hvis du ikke tar høyde for dem fra starten: objektivforvrengning og ujevn belysning.
- Fellen med objektivforvrengning: Vidvinkelobjektiver er populære på fabrikkgulv fordi de fanger mer av scenen. Ulempen er fiskeøyeforvrengning: rette linjer blir buede, rutenett kommer ut av justering, og koordinatsystemet ditt forskyves. I et laboratorium er det lett å overse dette. I produksjon gjør det en pålitelig modell upålitelig.
- Løsningen i produksjon (indre kontra ytre): Roboflow Workflows lar deg bygge korrigering av forvrengning direkte inn i inferensrørledningen. Kamerakalibreringsblokken korrigerer bildet for forvrengning før det når modellen. Perspektivkorrigeringsblokken kartlegger deretter den vinklede kameravisningen til en normalisert visning ovenfra, og fører korrigerte koordinater videre til eventuelle etterfølgende målingstrinn.
- Belysning som variabel: Fabrikkbelysningen endrer seg gjennom dagen: skiftbytter, sollys gjennom vinduer og skygger som ikke var der om morgenen. Roboflow håndterer dette i begge stadier: Automatisk kontrastjustering normaliserer belysningen på tvers av treningsbilder, og kontrastutjevningsblokken i Workflows korrigerer for dette ved inferens, også i ujevne scener der deler av bildet er mørkere enn andre.
Rene og konsistente inndata er grunnlaget, men en modell som fungerer på dag én, trenger fortsatt en måte å holde seg nøyaktig på når de virkelige forholdene gradvis avviker fra det den ble trent på.
Want to learn more about Roboflow?
2. Standardiser det fysiske oppsettet
Å skalere et visuelt system på tvers av flere fabrikklinjer er ikke bare et programvareproblem. Hvis kameraet er montert 90 centimeter over bordet i en vinkel på 45 grader på linje én, må akkurat dette oppsettet dokumenteres og gjenskapes på alle andre linjer. Små fysiske variasjoner som det er lett å kompensere for i et laboratorium, blir reelle feilkilder i produksjon, og de vil vises som uforklarlige fall i konfidensskår i Roboflow-overvåkingsdashbordet før du noen gang finner den fysiske årsaken.
- Standardiser fester og vinkler: Bruk stivt, industrielt utstyr og definer en fast monteringsvinkel og -høyde. Selv en liten endring i kameraposisjonen kan ødelegge perspektivtransformasjonen du konfigurerte i Roboflow Workflow, noe som betyr at koordinatnormaliseringen som fungerte på linje én, nå gir modellen et litt annet perspektiv på linje to.
- Standardiser avstand, synsfelt og bakgrunn: Hold avstanden mellom kamera og objekt samt det synlige området konsistent på tvers av oppsettene. Hvis scenen endrer seg for mye fra én linje til en annen, ser modellen din i praksis inndata den aldri ble trent på, og Roboflows modellovervåking vil gjenspeile dette som et fall i gjennomsnittlig konfidensskår per enhet.
- Standardiser belysningsoppsettet: Hold belysningens retning, intensitet og plassering så konsistent som mulig. Roboflows kontrastutjevningsblokk kan håndtere gradvise variasjoner i belysningen ved inferens, men den fungerer best når det fysiske utgangspunktet allerede er kontrollert. Jo mer stabil belysningen er, desto mindre korrigeringsarbeid må rørledningen utføre.
- Standardiser på tvers av lokasjoner med enhetsbehandling: Når det fysiske oppsettet er dokumentert, lar Roboflows enhetsbehandling deg distribuere den samme arbeidsflyten til alle kantenheter i flåten fra ett enkelt dashbord, uten manuelle oppdateringer per lokasjon. Med egendefinerte metadata kan du dessuten merke hver inferens med en stedsidentifikator som`warehouse_a` eller`line_3`, slik at du umiddelbart kan isolere et sted i modellovervåkingen hvis det begynner å prestere dårligere, i stedet for å feilsøke hele flåten.
Et dokumentert og repeterbart fysisk oppsett reduserer variablene modellen må håndtere, men eliminerer dem ikke. Over tid endres forholdene, og systemet må bygges slik at det oppdager dette.
3. Smart datastrategi
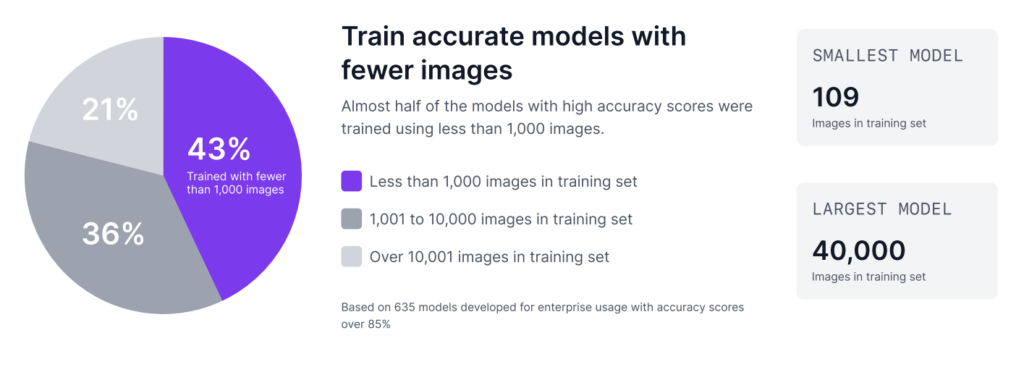
Som Roboflows rapport om trender innen visuell KI viser, krever tilpasset visuell KI ofte mindre data enn mange team forventer. 43 % av bedriftsmodellene med de beste nøyaktighetspoengene ble trent på færre enn 1 000 bilder. Dessuten bygges mange vellykkede bedriftsmodeller med bare noen få hundre bilder.
Trinn 1: Bygg en gjennomførbarhetsdemonstrasjon med 50 bilder
Du kan bygge en innledende gjennomførbarhetsdemonstrasjon med rundt 50 bilder ved hjelp av Roboflow. Men dette bør bare behandles som en gjennomførbarhetssjekk, ikke som en produksjonsklar modell. På dette stadiet er målet ganske enkelt å vise at datasyn kan løse problemet, og demonstrere at bruksområdet er verdt å satse på.
Slik gjør du det i Roboflow:
- Last opp og annoter de 50 bildene i Roboflow-prosjektet ditt
- Gå til Versjoner i sidepanelet, og klikk på Generer ny versjon
- Angi oppdelingen i trening/validering/test, og konfigurer trinnene for forhåndsbehandling. La dataaugmenteringer være deaktivert på dette stadiet, slik at du får et tydelig bilde av hvordan dataene dine fungerer på egen hånd
- Klikk på Generer, trykk deretter på Egendefinert trening, velg en modellarkitektur og start treningen
Modellen du får her, er ikke den du skal sette i drift. Den er et signal. Hvis den i det hele tatt kan oppdage målet ditt med 50 bilder, er bruksområdet verdt å skalere opp.
Trinn 2: Skaler mot 500 bilder for produksjonsvalidering
Når denne verdien er bevist, er neste trinn å skalere mot 500 bilder. Årsaken er enkel. I en produksjonssituasjon trenger du et meningsfullt testsett for å kontrollere om modellen er stabil nok til reell bruk. Hvis rundt 10 % av dataene holdes av til testing, gir 500 bilder deg omtrent 50 testbilder, noe som gir et langt bedre grunnlag for validering. Testing på bare noen få bilder gir ikke nok tillit til hvordan modellen vil fungere på produksjonsgulvet.
Trinnene i Roboflow er de samme, men det du konfigurerer, endres:
- Last opp og annoter det utvidede datasettet i det samme Roboflow-prosjektet
- Gå til Versjoner → Generer ny versjon
- Denne gangen angir du en bevisst oppdeling i trening/validering/test, omtrent 70/20/10, slik at du ender opp med rundt 50 testbilder for ordentlig validering
- Nå er dataaugmenteringer verdt å vurdere: Legg bare til det som gjenspeiler de reelle forholdene på produksjonsgulvet, og ikke noe mer
- Klikk på Generer, og deretter på Egendefinert trening for å starte treningen
Datasettet du trener på, er et utgangspunkt, ikke en øvre grense. Bildene som vil gjøre modellen din mest nøyaktig, er de den ikke har sett ennå, og de blir allerede tatt opp på fabrikkgulvet ditt.
4. Dataaugmentering er miljøsimulering
En vanlig feil i modellutvikling er å bruke for mange dataaugmenteringer uten en tydelig begrunnelse. Det er enkelt å aktivere flere alternativer og forvente en mer robust modell, men dette tilfører ofte unødvendig støy og reduserer ytelsen.
Hver dataaugmentering bør representere en reell tilstand fra miljøet ditt. Hvis den ikke gjenspeiler en faktisk variasjon på fabrikkgulvet, kan den forvirre modellen i stedet for å forbedre den. Målet er ikke å gjøre datasettet mer komplekst, men å gjøre det mer realistisk.
Dataaugmenteringer legges til i Roboflow i den samme prosessen for oppretting av versjoner som i forrige trinn, rett under forhåndsbehandlingen når du genererer en ny versjon. Her er en oversikt over når det er verdt å inkludere hver dataaugmentering, og når det ikke er det.
- Rotasjon: Hvis produkter kan vises i ulike retninger på et transportbånd, for eksempel med rotasjoner på 90 grader, bør rotasjon inkluderes. Hvis produktet alltid vises i samme retning, kan roterte bilder introdusere urealistiske scenarier og redusere nøyaktigheten.
- Lysstyrke & eksponering: Lysforholdene endrer seg ofte i løpet av dagen. Sollys fra fabrikkvinduer eller variasjoner i kunstig belysning kan for eksempel påvirke hvordan objekter fremstår. Ved å simulere disse endringene kan modellen fungere mer konsekvent under ulike lysforhold.
- Uskarphet: Hvis kameraet eller objektet kan bli utsatt for litt bevegelse, variasjon i fokus eller vibrasjoner under drift, kan en liten mengde uskarphetsaugmentering være nyttig. Men hvis kameraet står fast og bildet alltid er skarpt, kan tilføring av uskarphet bare redusere modellkvaliteten.
- Støy eller kameraforsterkning: Hvis produksjonskameraet noen ganger produserer kornete bilder på grunn av dårlig belysning eller begrensninger i sensoren, kan tilføring av støy eller kameraforsterkning gjøre modellen mer robust. Hvis de virkelige bildene allerede er skarpe og rene, bør dette unngås.
- Beskjæring eller utskjæring: Dette kan være nyttig når objekter kan være delvis blokkert, beskåret ved bildekanten eller ikke alltid være fullt synlige. Hvis full synlighet forventes i hvert produksjonsbilde, gjenspeiler disse augmenteringene kanskje ikke virkeligheten.
- Skjæring eller perspektivvariasjon: Dette er bare nyttig når kameravisningen eller justeringen av objektet endres noe under reell drift. Hvis det fysiske oppsettet er standardisert og kameravinkelen er fast, er disse augmenteringene vanligvis unødvendige.
- Speilvending: Dette bør bare brukes hvis produktet realistisk sett kan vises i speilvendt retning. Hvis høyre-venstre-orienteringen har betydning, kan speilvending skape falske eksempler og forvirre modellen.
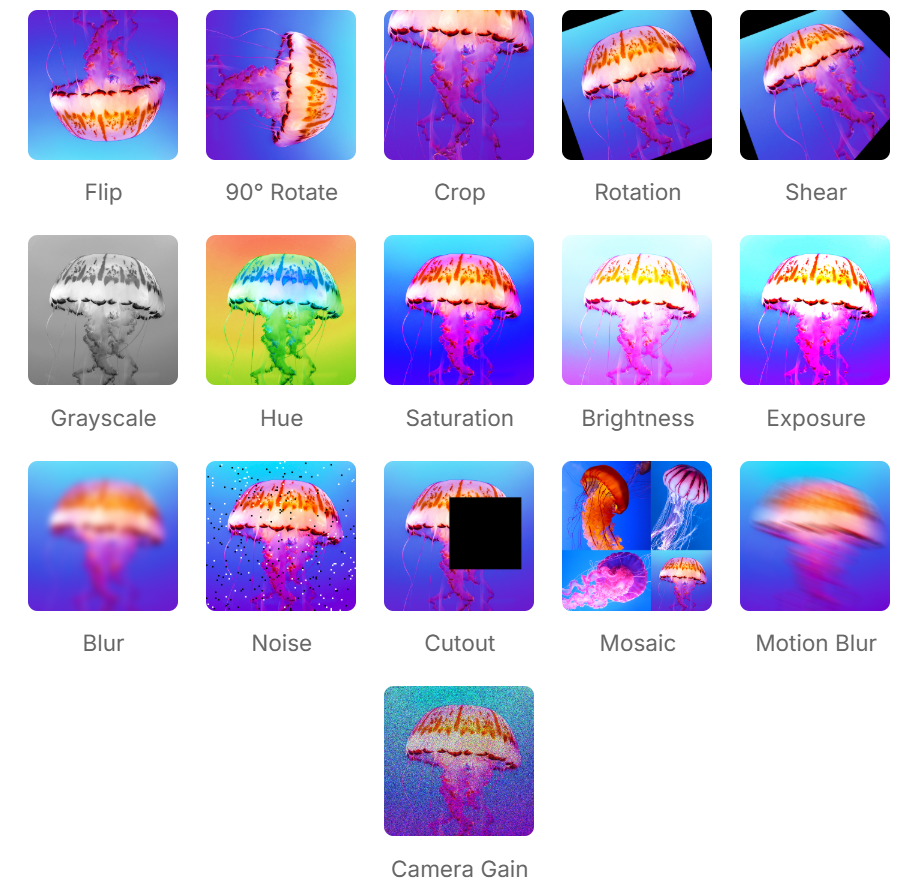
Augmenteringer hjelper modellen med å forutse variasjon, men de er basert på det du forventer. Aktiv læring er måten du håndterer det uforutsette på.
5. Infrastruktur for aktiv læring
I virkelige produksjonsmiljøer forblir ikke en modell nøyaktig for alltid. Når en ny SKU dukker opp på linjen, en linse blir skitten eller belysningen endres, kan modellen begynne å møte datadrift. Derfor bør systemet ikke behandles som statisk etter distribusjon. Det bør utformes slik at det forbedres over tid. Roboflow støtter dette ved å hjelpe team med å bruke produksjonsdata til kontinuerlig å styrke modellen.
- Løkken for aktiv læring: Ikke stopp etter å ha kjørt inferens; overvåk resultatene. Sett et filter i Roboflow Workflows for automatisk å flagge deteksjoner med lav konfidens. Et godt utgangspunkt er 50 % konfidens. Alt modellen returnerer under denne terskelen, er verdt å flagge for gjennomgang. Etter hvert som modellen modnes og grunnlagskonfidensen øker, kan du stramme inn terskelen til 60 % eller 70 %. Det er ved disse usikre prediksjonene modellen forteller deg at den trenger mer data.
- Automatisk merking i stor skala: Når disse vanskelige bildene er identifisert, kan de sendes tilbake til Roboflow-datasettet. Bruk Roboflows funksjon for automatisk merking, en grunnlagsmodell eller den beste gjeldende modellen din til automatiske annoteringer. En menneskelig kontrollør kan deretter verifisere disse annoteringene i verktøyet Roboflow-annotering, og godta, avvise eller korrigere hver etikett på under 10 sekunder per bilde, i stedet for å bruke flere minutter på å tegne avgrensningsbokser fra grunnen av.
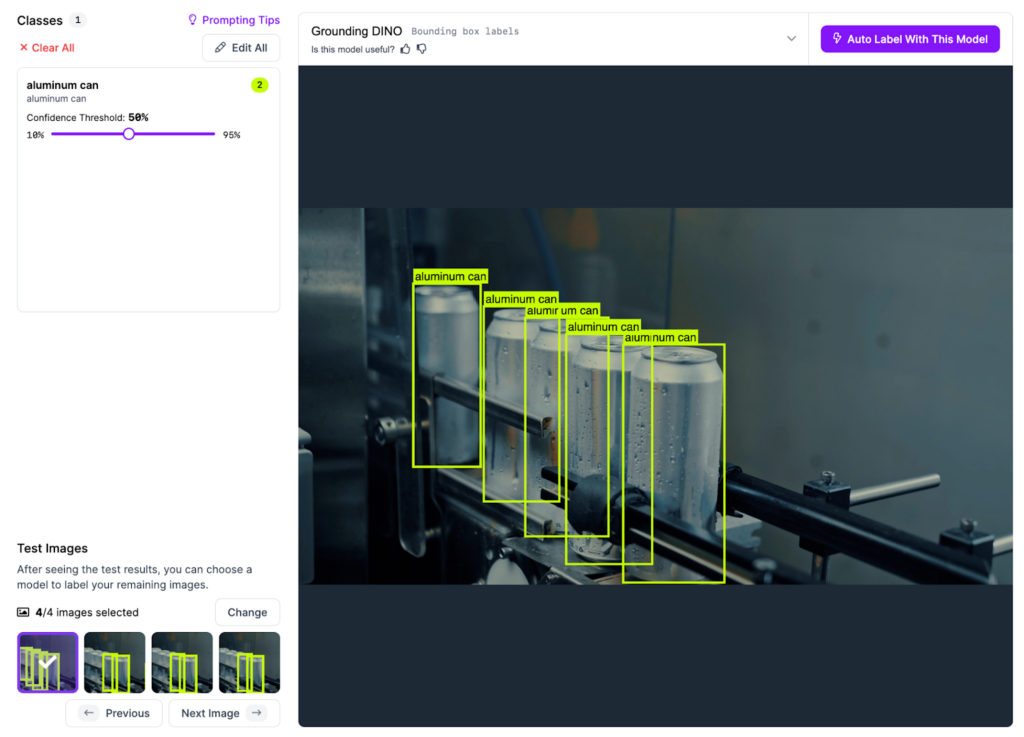
- Tren på nytt og valider før publisering: Når de flaggede bildene er merket og lagt tilbake i datasettet, genererer du en ny datasettversjon i Roboflow og starter en ny treningskjøring. Når modellen er klar, bør du ikke distribuere den umiddelbart. Bruk Roboflows modelevaluering for å kontrollere om den nye versjonen faktisk ble bedre. Sammenlign presisjon, tilbakekalling og konfidensskårer med den forrige versjonen på det samme testsettet. Hvis tallene beveger seg i riktig retning, publiserer du den. Hvis ikke, kan de flaggede bildene trenge en ny gjennomgang før ny trening.
Slik lukkes løkken. Du distribuerer ikke bare en modell. Du distribuerer en infrastruktur som kan fortsette å lære fra fabrikkgulvet og bli mer pålitelig over tid.
6. Infrastruktur for distribusjon
En modell med en løkke for aktiv læring er bare så nyttig som infrastrukturen den kjører på. Når systemet ditt forbedres kontinuerlig, er neste utfordring å sørge for at det distribueres konsekvent og pålitelig på alle linjer og ved alle anlegg det skal dekke.
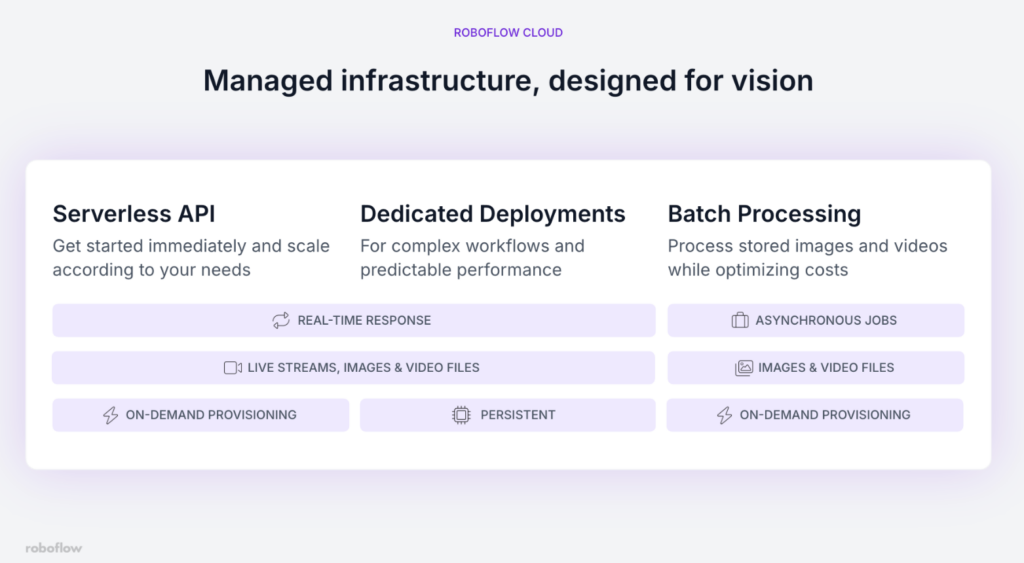
Den riktige Roboflow-distribusjonsarkitekturen avhenger av den spesifikke fabrikksituasjonen din. Slik velger du:
- Du validerer fortsatt eller utfører inspeksjoner med lav frekvens: Start med Serverløs API. Det krever ingen infrastrukturkonfigurering, skaleres automatisk og gjør at du er i gang på få minutter. Ulempen er at det kjører på CPU, så ventetiden er høyere – dette har mindre betydning når du behandler bilder ved behov i stedet for en kontinuerlig direktestrøm.
- Du kjører produksjonslinjer i sanntid som trenger jevn inferens med lav ventetid: Bruk en Dedikert distribusjon. Du får en server med GPU-støtte, isolerte ressurser, forutsigbar ytelse og støtte for tyngre modeller. Dette er det riktige valget når en forsinket deteksjon betyr at en defekt del allerede har passert inspeksjonspunktet.
- Anlegget ditt har begrenset eller ustabil internettilkobling: Distribuer på enheten ved hjelp av Roboflow Inference på en kant-enhet som NVIDIA Jetson. Modellen kjører lokalt, inferensen skjer uten internettilkobling, og produksjonslinjen fortsetter å være i drift selv om forbindelsen faller ut.
- Du må behandle lagrede bilder eller gjennomføre revisjoner av historisk videomateriale: Bruk Batchbehandling. Den håndterer store datamengder uten behov for omfattende koding og er betydelig mer kostnadseffektiv enn å kjøre en dedikert distribusjon for arbeid som ikke skjer i sanntid.
Når distribusjonsarkitekturen er valgt, lar Roboflows enhetsbehandling deg sende ut oppdateringer av arbeidsflyter, overvåke enhetenes tilstand og administrere hele enhetsparken fra ett enkelt dashbord, uten å måtte håndtere hver enhet individuelt.
Bli ekspert på distribusjon av visuell KI med Roboflow
Roboflow er utviklet for å støtte distribusjon ved å tilby verktøy for å administrere hele livssyklusen, fra det første bildet kameraet fanger opp til den endelige inferensen ved kanten.
Enten bruksområdet er å telle deler på et transportbånd eller å spore mer komplekse visuelle mønstre, er målet det samme: å konvertere visuelle data til handlingsrettet logikk som støtter reelle operasjoner.
Den fysiske verden kan nå behandles som programmerbar. Snakk med en KI-ekspert hos Roboflow for å lære mer.